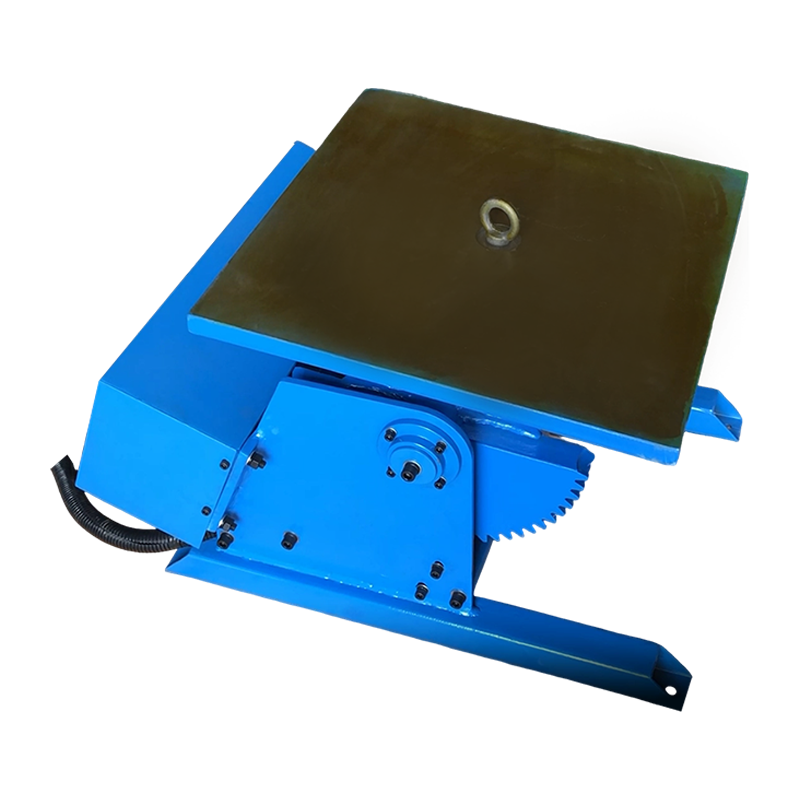
1.5T 傾斜溶接ポジショナー
1.5T チルト溶接ポジショナは、溶接中にワークの位置決めと回転を行うために使用される装置です。その中心的な機能は、ワークテーブルの正確な傾斜と回転によっ...
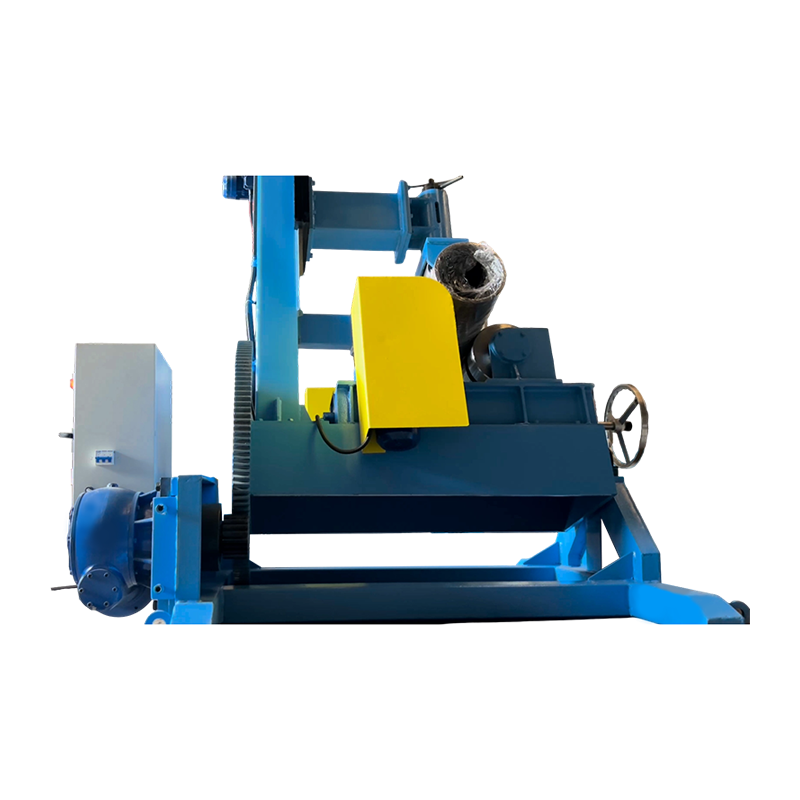
WeldNice は、お客様のさまざまな用途に応じてカスタマイズされた機能の設計をサポートします。例: 軌道移動/フットスイッチ制御/サーボモーター/リフティング.
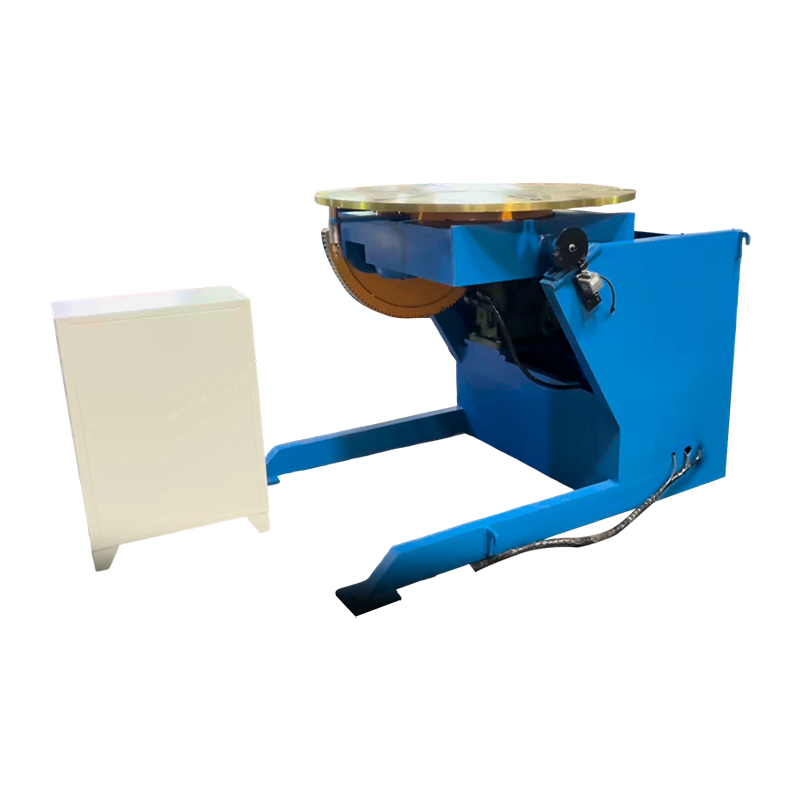
1.5T チルト溶接ポジショナは、溶接中にワークの位置決めと回転を行うために使用される装置です。その中心的な機能は、ワークテーブルの正確な傾斜と回転によっ...
1Tサーボ制御付溶接ポジショナは、サーボ制御技術を融合した定格荷重1トン(1000kg)の溶接補助装置です。この装置はサーボ システムによって駆動され、0...
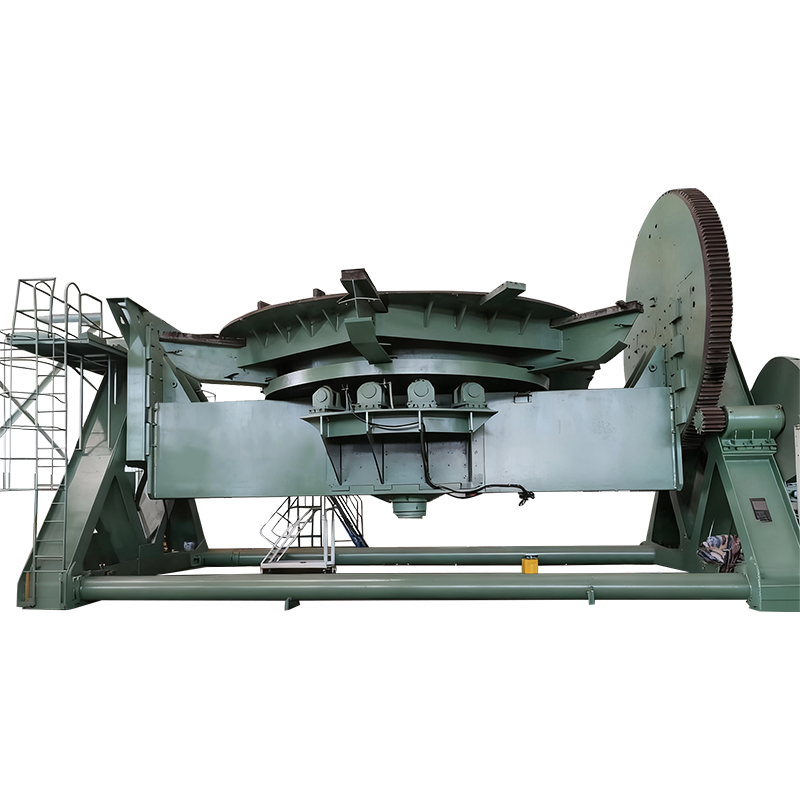
300T ウェルディング ポジショナーは、頑丈な円筒状ワークピースの溶接用に特別に設計された位置決めデバイスです。その中心的な機能は、ワークピースを正確に...
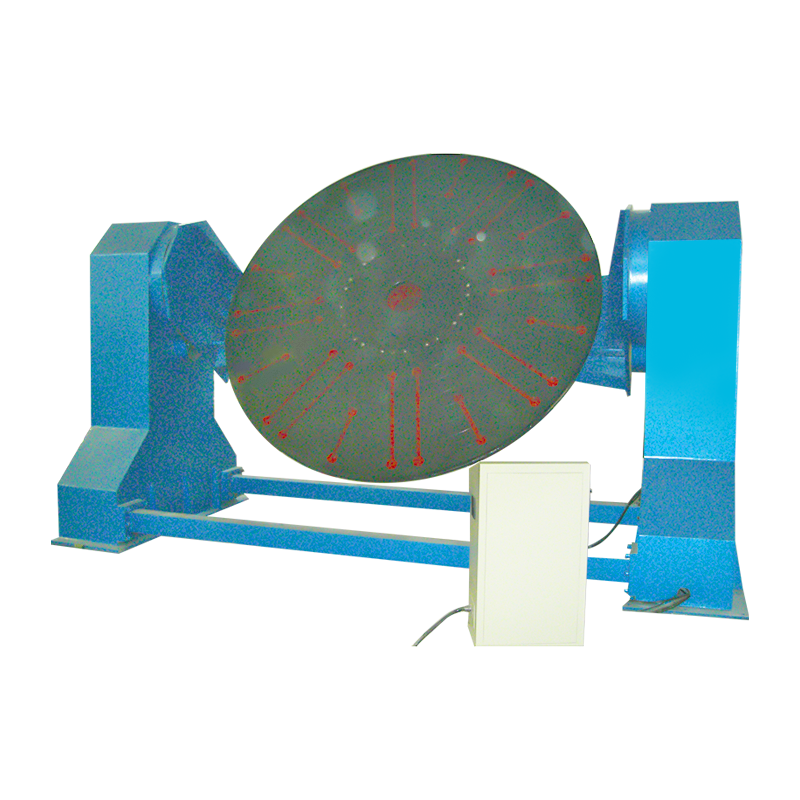
カスタマイズされた負荷容量を備えた溶接ポジショナーは、特定のユーザーのニーズを満たすためにカスタマイズされた負荷容量を提供するように設計された溶接補助装置...
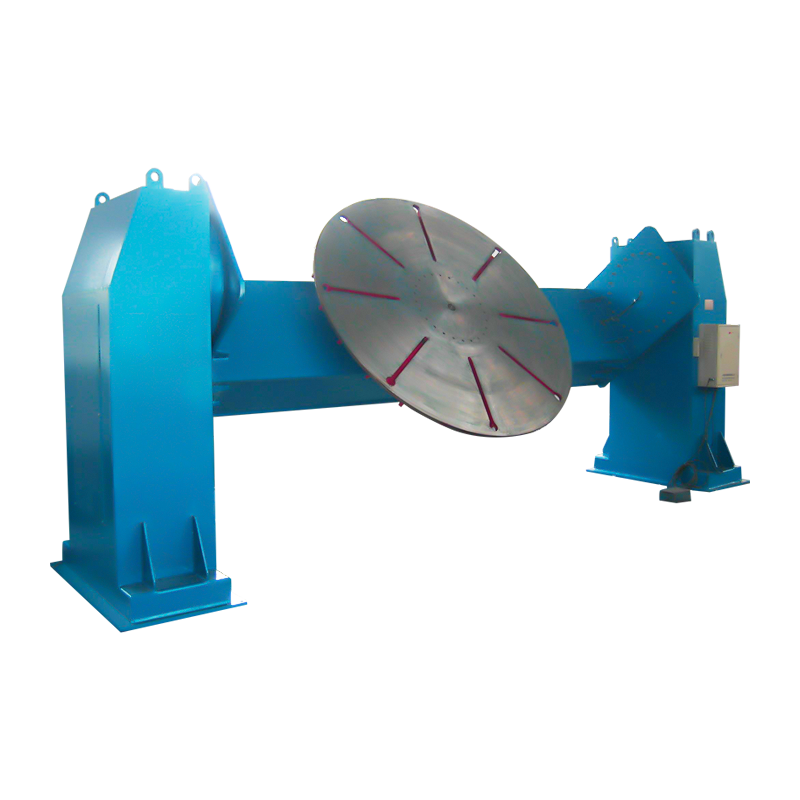
特殊ワーク用高精度門型溶接ポジショナは、複雑な形状や特殊な構造のワークに特化して設計された精密溶接位置決め装置です。この装置は複柱構造を採用しており、従来...
MIG 溶接は、次の 4 つの条件が同時に揃った場合に最も効果的です。つまり、母材が清潔で乾燥していること、肉厚がおよそ 3 mm から 12 mm の間にあること、アークが空気の移動から保護されていること、そして接合部が平らまたは水平な位置で溶接されるか、またはそこに留まるように回転させられることです。これらの条件のいずれかを取り除いても、プロセスは引き続き実行されますが、製造現場で最も速く、最もクリーンで、最も経済的なオプションであることは静かに停止します。 MIG 溶接 (正式にはガスメタル アーク溶接 (GMAW)) は、外部から供給されるシールド...
詳細を見るI ビームは、I 形の断面を持つ構造用鋼セクションです。2 つの平行なフランジが 1 つの垂直ウェブで接続されています。それが 1 行の定義です。深さ、フランジ幅、ウェブとフランジの厚さ、グレード、長さ、真直度など、作業記述に含まれる他のすべてのものは、形状だけでは工場、詳細設計者、または溶接工にそれをどう処理するかを指示できないため、存在します。 I ビームの説明を検索するほとんどの人は、次の 4 つのうちの 1 つを必要とします。それは、図面ノートまたは提出物の明確な定義、実際に注文できるサイズ指定、熱間圧延ビームと溶接ビームを見分ける方法、または鋼材...
詳細を見る短い答え: プラズマ アークは、固体金属ではなくイオン化ガスの柱を通って伝わる放電です。小さなノズルオリフィスによって絞り込まれると、その柱はおよそ 15,000 ~ 30,000 °C のジェットとなり、あらゆるエンジニアリング金属を溶かすのに十分な高温になります。そして、その単一の特性が、1 つの物理的効果によって 40 mm のプレートをせん断し、6 mm のステンレスチューブ内にきれいなルートパスを敷設できる理由です。 製造装置を指定、購入、または実行する場合、役に立つ質問は、プラズマ アークとは何かということはほとんどなく、ほとんどの場合、どのア...
詳細を見るA カスタマイズされた溶接ポジショナー は最新の自動溶接システムの中核となる位置決めデバイスで、溶接プロセス中にワークピースの正確で安定した再現可能な姿勢変換を実現するように設計されています。無錫 WeldNice Heavy 産業 Technology Co., Ltd. は、約 20 年にわたる専門的な製造経験を活用し、標準モデルから高度にカスタマイズされた WeldNice カスタマイズ溶接ポジショナに至るまでのソリューションを提供しています。このような装置の本質は、顧客の特定のワークピース、プロセスフロー、自動化要件(軌道運動、フットスイッチ制御、サーボモータードライブ、油圧/電動昇降システムの統合など)に基づいた機能と構造の的を絞った開発にあり、それによって溶接品質、生産の安全性、運用効率が大幅に向上します。
一般的なカスタマイズされた溶接ポジショナは、機械構造と制御システムの協調動作を通じてワークピースの正確な移動を可能にします。その中心原理には、ワークピースを制御可能な作業プラットフォームにクランプすることが含まれており、その後、このプラットフォームが作動システム (通常は AC モーター、サーボ モーター、または油圧システム) によって駆動されて、回転、傾斜、旋回、または複雑な複合運動を実行します。これにより、溶接シームが常に溶接に最適な位置 (平らな位置、水平垂直位置など) に配置され、プロセスの安定性と溶接シーム形成の品質が保証されます。
コアパフォーマンス:
高精度・高剛性構造:FEAに最適化されたボックスタイプまたはフレーム構造を採用し、全負荷時でもスムーズで振動のない動作を保証します。
モジュール式でカスタマイズ可能なドライブ システム: オプションには、負荷、速度、精度の要件に基づいた可変周波数ドライブまたはサーボ ドライブが含まれており、無段階の速度調整と正確な位置決めが可能になります。
安全で信頼性の高い連動制御:過負荷保護、緊急停止、リミットスイッチなどの複数の安全機構を統合しています。
柔軟なインターフェースと統合機能: 標準通信ポート (Profibus、Ethernet/IP など) を装備し、溶接ロボットや自動生産ラインとのシームレスな統合を実現します。
WeldNice カスタマイズされた溶接ポジショナは、高精度、大量、または複雑な溶接シーム用途を必要とする分野で広く使用されています。
| Industry | 代表的なワーク | カスタム関数の例 | 提供される価値 |
|---|---|---|---|
| 重機 | クレーンブーム、掘削機アーム | 高い積載能力、二軸の協調動作 | 大型構造物のすべての継ぎ目でフラットポジション溶接を可能にし、均一な品質を確保し、効率を50%以上向上させます。 |
| 圧力容器 | タンク、ヘッド、管板 | 防爆設計、高精度回転、主軸台と心押し台の同期 | 厳格な非破壊検査基準を満たし、周方向および長手方向の継ぎ目の自動溶接を保証します。 |
| 鉄道輸送 | 台車、車体フレーム | ロングスパン設計、同期昇降、ロボット連携 | 大型長尺ワークに対応し、複数ロボットの同時稼働を可能にし、サイクルタイムを短縮します。 |
| 洋上および風力発電 | 風力タービンタワー、パイプ継手 | 超高トン数、屋外保護等級、ワイヤレスリモコン | 大型で重いワークピースの課題を克服し、過酷な環境における信頼性と操作の安全性を確保します。 |
WeldNice カスタマイズされた溶接ポジショナーを選択する場合、お客様はプロセスのニーズに基づいて、次の機能モジュールの組み合わせから選択できます。
| 機能モジュール | 説明 | 理想的なアプリケーションシナリオ | 主な利点 |
|---|---|---|---|
| 基本的な回転 | ワークテーブルは単一軸の周りを一定速度で回転します。 | 外周溶接、溶射、検査が簡略化されます。 | コスト効率が高く、信頼性の高い動作。 |
| 2軸モーション(チルト回転) | ワークテーブルは傾斜と回転の動作を同時に実行できます。 | マルチアングル溶接アクセスが必要な複雑な 3D ワークピース。 | あらゆる空間方向における継ぎ目の理想的な溶接位置、高い自動化レベルを実現します。 |
| サーボモータードライブ | サーボモーターとコントローラーを使用して正確な位置決めを実現します。 | 高精度な軌道溶接、ロボットとの正確な同期。 | 最大±0.1mmの位置決め精度、正確な速度制御により、フレキシブルな生産に適しています。 |
| 軌道運動 | ポジショナー全体は、あらかじめ設定されたトラックに沿って移動できます。 | 超長尺ワークの分割溶接または固定ステーションとの調整。 | 加工範囲が広がり、ワークの「流れ」加工が可能になります。 |
| 昇降システム | ボールネジまたは油圧シリンダーにより全高調整を実現。 | 高さの異なる生産ラインに合わせたり、さまざまな仕様のロボットと連携したり。 | システムの柔軟性と適応性を強化し、人間工学を最適化します。 |
| フットスイッチコントロール | オペレータは手動溶接中にフットペダルを介してポジショナの動きを制御できます。 | 少量多品種の半自動溶接。 | オペレーターの手を解放し、手動溶接の柔軟性と効率を向上させます。 |
Q1: 標準溶接ポジショナーとカスタマイズされた溶接ポジショナーの主な違いは何ですか?
A1: 主な違いは、適応性と機能統合にあります。標準ポジショナは、汎用の大量生産ワークピースに適しています。カスタマイズされた溶接ポジショナーは、特定のワークピース(例: 特殊な寸法、複雑な形状、超高トン数)および特定のプロセス(例: 同期されたロボットの軌道、独自の動作経路)向けに特別に設計されています。これらは、生産ラインのサイクル タイム、空間レイアウト、自動化要件に完全に一致するように設計されており、特殊なアプリケーションの課題を根本的に解決します。
Q2: カスタマイズされたソリューションを計画する際に、どのような重要なパラメーターを準備し、考慮する必要がありますか?
A2: 正確かつ効率的な設計提案を確実に行うために、次の主要なパラメータを明確にすることをお勧めします。
ワーク情報:詳細図、重量、重心位置、クランプ方法。
プロセス要件: 溶接方法、溶接シームの位置と種類、必要な位置決め速度と角度範囲。
性能仕様: 繰り返し位置決め精度、最大負荷モーメント、デューティ サイクル。
統合環境: 溶接電源、ロボット、外部制御システムとの通信インターフェイス プロトコル。
設置場所の条件: 設置スペースの寸法、電源/給気仕様、周囲温度/湿度、および必要な保護定格。
Q3: サーボ モーター ドライブとポジショナー アプリケーション用の標準可変周波数ドライブ (VFD) の実際的な違いは何ですか?
A3: これは装置の精度と制御性を決定する重要な選択です。
サーボ モーター ドライブ: 閉ループ制御、正確な位置決め、迅速な応答が特徴です。複雑な空間曲線溶接など、溶接ロボットや溶接プロセス自体との位置同期が必要なハイエンドアプリケーションに適しています。あらゆる角度での正確な停止と瞬時の速度調整が可能です。
標準 VFD モーター ドライブ: 主に、安定した連続的な無段階速度調整を提供します。絶対位置決め精度の要求は低いが、円周または平坦な縫い目を完了するために安定した回転または傾斜が必要なシナリオに適用でき、より高いコストパフォーマンス比を提供します。
究極のプロセス品質と自動統合を追求する生産ラインには、サーボ ドライブ システムを搭載した WeldNice カスタマイズされた溶接ポジショナーが最適です。
Q4: 溶接ポジショナーのメンテナンスの優先順位と推奨間隔は何ですか?
A4: メンテナンスは長期安定稼働のために重要であり、次の 3 つのレベルに分類できます。
日常メンテナンス (シフトごと): 機器の表面とトラックを清掃し、空気/電源供給をチェックし、動作中に異常なノイズがないか聞いてください。
定期メンテナンス (毎月/四半期): 中心的な焦点は潤滑システムです。ギア、ベアリング、その他のトランスミッションコンポーネントには、マニュアルに従って指定されたグリースを塗布してください。また、電気接続の気密性とリミットスイッチの信頼性もチェックしてください。
専門家による検査 (毎年): サプライヤーまたは有資格者による包括的な検査を受けることをお勧めします。これには、システムの精度検証、トランスミッションコンポーネントの摩耗の評価、電気コンポーネントの性能テストが含まれます。 WeldNice は、このような徹底したメンテナンスのための技術サポートとスペアパーツ サービスを提供できます。
著作権 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. 全著作権所有 カスタマイズされた溶接ポジショナー 製造業者 カスタム カスタマイズされた溶接ポジショナー 会社
sales@weldnicefactory.com