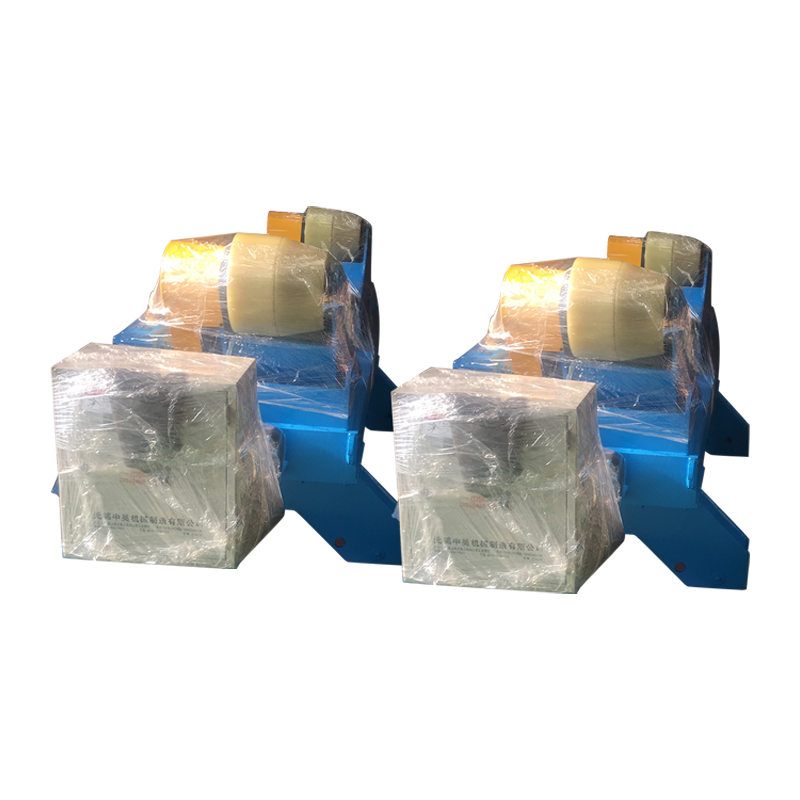
20T自動調心翼型溶接ロータリーマシン
20T翼型自動調心溶接ロータリーマシンは、圧力容器、化学装置、風力タービンタワー、パイプライン製造、貯蔵タンク溶接などの業界で広く使用されており、現代の溶接生産ラインの中核となる機器です。 翼形ローラーは自動調心機構設計を採用しており、ワークの直径に応じて角度と間隔を自動的に調整し、安定...
See Details
溶接ポジショナー すべての溶接接合部を最適な平坦または水平位置に配置するためにワークピースを回転、傾斜、または再配置する機械装置です。 溶接ロボットの種類 溶接自体を実行する、多関節式、スカラ式、デカルト式、協調式などのさまざまな自動アーム構成を指します。それぞれを独立して使用すると、溶接品質とオペレーターの人間工学が向上します。統合された溶接セルで一緒に使用すると、位置ずれ溶接が完全に排除され、サイクル時間が 30 ~ 60% 短縮され、重工業から精密エレクトロニクスに至るまでの業界全体での連続無人生産が可能になります。
A 溶接ポジショナー は、溶接中にワークピースの向きを操作する動力付きワーク保持システムで、接合部が常に最もアクセスしやすく重力に有利な位置で溶接機または溶接ロボットに提示されるようにします。主な目標は、頭上溶接、垂直溶接、および水平溶接(速度が遅く、安定性が低く、より高度な溶接技能が必要)を、最速の移動速度で最高品質の溶接を行う平らな位置(1G)または水平フィレット位置(2F)に変換することです。
溶接ポジショナは、動作軸、負荷容量、用途によって分類されています。最も一般的な 6 つのタイプは次のとおりです。
ターンテーブル ポジショナは単一の水平軸上でワークピースを回転させるため、フランジ、圧力容器、パイプ スプールなどの円筒部品の円周溶接に最適です。負荷容量の範囲は次のとおりです。 50kg~100,000kg以上 重工業モデル用。回転速度は通常、 0.1 ~ 5 RPM 、溶接移動速度に正確に一致するように調整可能。
傾斜回転ポジショナーは、傾斜軸 (通常 0 ~ 135°) と回転軸の 2 つの動作軸を提供し、複雑な部品をクランプを解除することなく、ほぼあらゆる角度に再配置できます。これらは最も汎用性の高い標準ポジショナ タイプであり、構造製作、農業機器フレーム、自動車部品の計量に広く使用されています。 100~10,000kg .
主軸台・心押し台ポジショナは、主軸台 (動力付き) と心押し台 (サポートまたは動力付き) という 2 つの駆動端の間で長くて重いワークピースをサポートします。この構成は、部品の長さが 1 ~ 2 メートルを超え、連続的に回転する必要があるシャフト、車軸、ブーム、ビームの溶接に不可欠です。負荷容量の範囲は次のとおりです。 500kg~50,000kg 中心距離は最大 10 メートル以上です。
観覧車ポジショナは、回転フレームの反対側に 2 つのワークピース固定具を取り付け、一方の部品を取り付けたり取り外したりしている間に、もう一方の部品を溶接できるようにし、アークオン時間を大幅に改善します。 85 ~ 95% 単一ステーション設定では 40 ~ 60% です。これらは、自動車のシャーシ部品、ホイールハブ、排気部品の大量ロボット溶接セルで頻繁に使用されています。
トラニオン ポジショナは、2 つのトラニオン リングを使用して、建設機械のブーム、風力タービンのナセル フレーム、船舶のセクションなどの大きくてかさばるアセンブリを水平軸の周りに回転させます。極端な負荷に耐えるように設計されています。 10,000~500,000kg 、それらは通常、頭上クレーンにアクセスできる重工工場で床に設置されます。
コラムアンドブームマニピュレータは、溶接ポジショナと調整可能なブームを組み合わせて、大型の静止またはゆっくり回転するワークピース上に溶接トーチの位置を決めます。ブームは、X、Y、Z の移動を提供します。 軸あたり 1 ~ 10 メートル 、このシステムは、圧力容器の縦方向の継ぎ目、大型タンクの製造、および海洋構造溶接の標準ソリューションとなっています。
| ポジショナタイプ | 運動軸 | 一般的な耐荷重 | 主な用途 |
|---|---|---|---|
| ターンテーブル | 1(回転) | 50kg~100,000kg | パイプ、フランジ、圧力容器 |
| 傾けて回転 | 2(チルト回転) | 100kg~10,000kg | 構造フレーム、AG装置 |
| 主軸台-心押し台 | 1-2(回転) | 500kg~50,000kg | シャフト、ビーム、長尺物 |
| 観覧車(Hフレーム) | 2 (フレーム固定具) | 片側100kg~3,000kg | ロボットセル、大量部品 |
| トラニオン | 1(回転) | 10,000kg~500,000kg | 重加工、建設 |
| コラム&ブーム | 3 (X、Y、Z 回転) | 固定式/非常に大きい | タンク、圧力容器、海洋 |
表 1: 動作軸、負荷容量、主な用途ごとの溶接ポジショナ タイプの比較。
の 溶接ロボットの種類 幅広い機械アーキテクチャをカバーしており、それぞれが到達範囲、積載量、精度、柔軟性のさまざまな組み合わせに合わせて設計されています。正しいロボット タイプを選択することは、溶接プロセスを選択するのと同じくらい重要です。アーキテクチャが間違っていると、アクセスが制限されたり、再現性が低下したり、サイクル タイムが不必要に増加したりします。
多関節ロボットは溶接自動化の主流のタイプであり、 導入されている溶接ロボット全体の70% 世界的に。それらの 6 つの回転ジョイントは人間の腕の動きの全範囲を再現し、事実上あらゆる角度からトーチが複雑なジョイントの形状にアクセスできるようにします。ペイロード容量の範囲は次のとおりです。 3kg~20kg 溶接トーチ用途向け、到達範囲は次のとおりです。 600mm~3,100mm 。位置再現性は通常、 ±0.02~0.08mm .
スカラ (選択的コンプライアンス多関節ロボット アーム) ロボットは、垂直の Z 軸を備えた水平面内で動作するため、電子機器の筐体、薄い板金部品、自動車の内装部品など、平らなアセンブリや緩やかに湾曲したアセンブリのスポット溶接に適しています。剛性の高い垂直軸により、優れた再現性が得られます。 ±0.01~0.02mm ただし、6 軸多関節ロボットと比較して、深く凹んだ関節へのアクセスが制限されます。
デカルト溶接ロボットは、オーバーヘッド ガントリー構造に取り付けられた 3 つの直線軸 (X、Y、Z) に沿って移動し、作業範囲をカバーします。 1m×1m~20m×10m それ以上。これらは、単腕ロボットでは十分な到達距離が得られない大型の平らなパネル、造船セクション、橋梁鋼材の溶接に優れています。直線運動によりプログラミングが簡単になり、パス精度が非常に高くなります。 ±0.1mm 大きなスパンにわたって。
協働溶接ロボット (協働ロボット) は、完全な安全保護なしでも人間のオペレーターと一緒に安全に作業できるように設計されており、力・トルク センサーを使用して接触を検出し、即座に停止します。溶接協働ロボットは通常、次のペイロードを提供します。 5~16kg と到達範囲 850~1,300mm 。これらは、頻繁な再プログラミングが必要な少量バッチ、多品種生産に最適です。新しい部品のセットアップ時間を短縮できます。 30分以内 手動ガイドによるプログラミングの指導を使用します。
7 軸ロボットは、標準の 6 軸アーキテクチャにリニア トラックまたは冗長アーム ジョイントを追加し、障害物の周囲に到達し、狭いスペースでトーチの角度を維持し、特異点の位置を回避するための自由度をロボットに与えます。これらは、航空宇宙溶接、複雑な構造製作、およびロボットとポジショナーの軸が同時に調整される統合ポジショナー セルでますます使用されています。トラックに取り付けられた 7 軸システムは、次の直線距離をカバーできます。 50メートルまで .
スポット溶接ロボットは、通常重量のある抵抗スポット溶接ガンを運ぶように特別に構成された重い積載量の多関節ロボットです。 40~150kg 。これらは自動車の白ボディ製造の根幹であり、単一の車体に必要な 3,000 ~ 5,000 のスポット溶接 10 ~ 20 台のロボットの連携セルを使用して、60 秒以内に完了します。ペイロードの範囲は次のとおりです 100kg~500kg 重砲構成用。
| ロボットの種類 | 軸 | ペイロード | 再現性 | 最高の溶接プロセス |
|---|---|---|---|---|
| 多関節(6軸) | 6 | 3~20kg | ±0.02~0.08mm | MIG、TIG、レーザー、プラズマ |
| スカラ | 4 | 5~20kg | ±0.01~0.02mm | スポット、マイクロ溶接 |
| デカルト (ガントリー) | 3~5 | 20~500kg | ±0.1mm | SAW、MIG(大型パネル) |
| 共同作業 (コボット) | 6–7 | 5~16kg | ±0.03~0.1mm | MIG、TIG(ハイミックス) |
| 7 軸 | 7 | 5~20kg | ±0.02~0.05mm | TIG、レーザー、複雑な形状 |
| スポット溶接ロボット | 6 | 100~500kg | ±0.1~0.2mm | 抵抗スポット溶接 |
表 2: 軸、可搬質量、再現性、推奨溶接プロセスごとの溶接ロボットのタイプの比較。
統合する 溶接ポジショナーs と 溶接ロボット ポジショナ軸が外部ロボット軸として扱われる、調整された多軸溶接セルを作成します。ロボット コントローラとリアルタイムで同期されるため、ワークピースの移動とトーチの移動が同時に発生します。これはとして知られています 協調運動 または 外部軸調整 そして、それはいくつかの重要な利点をもたらします。
の productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| メトリック | ポジショナーなし | ポジショナー付き |
|---|---|---|
| 溶接位置 | 全ポジション(1G~6G) | 平置き/横置き(1G/2F) |
| ワイヤ送り速度(MIG) | 4~7m/分 | 8~15m/分 |
| 成膜速度 | 2~4kg/h | 5 ~ 12 kg/h |
| 手直し・不良率 | 3~8% | 0.5~1.5% |
| アークオン時間 (ロボットセル) | 50~65% | 85 ~ 95% |
| オペレーターの人間工学的リスク | 高い(オーバーヘッド/扱いにくい) | 低い(フラット/着席) |
表 3: ロボット溶接セルにポジショナーを組み込んだ場合と組み込まない場合の溶接性能の比較。
ポジショナ タイプとロボット タイプのさまざまな組み合わせは、部品の形状、量、品質要件に基づいて各業界に最適です。
自動車の白ボディの生産は次のようなものに依存しています。 スポット溶接ロボット (6 軸、可搬質量 100 ~ 500 kg) 観覧車ポジショナー 量産に必要なスループットを実現します。一般的な整備工場では、 200 ~ 400 台の溶接ロボット 複数の調整されたセルにわたって、60 ~ 90 秒ごとに新しい車体が生成されます。
パイプや容器の外周溶接用途 ターンテーブルまたは主軸心押し台ポジショナ と 多関節 MIG または TIG 溶接ロボット 。ポジショナーはパイプを回転させ、ロボットはトーチの位置を固定します。これは、接合部全体の一貫したルート貫通により、ASME セクション IX および API 1104 コード要件を満たす溶接品質を達成する技術です。 直径50mm~2,000mm .
造船における大型パネルの溶接用途 デカルトガントリー溶接ロボット と submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 長さ20メートル 。湾曲した船体セクションと T ビーム アセンブリの使用 トラニオンポジショナ 多関節 MIG ロボットがすみ肉溶接と突合せ溶接を完了しながら、巨大な構造ユニット (50 ~ 200 トン) を回転させます。
多品種少量生産の受託製造業者が最も恩恵を受けます。 協働溶接ロボット (コボット) コンパクトと組み合わせた 傾けて回転するポジショナー 。コボット溶接セルは、新しい部品に合わせて 30 分以内に再プログラムできるため、次のような小さなバッチサイズでも経済的に実行可能です。 5 ~ 50 パーツ — 従来のロボット溶接セルへの投資を正当化するために通常必要とされる部品のしきい値 500 個をはるかに下回ります。
適切なポジショナーとロボットのタイプをアプリケーションに適合させるには、次の 5 つの主要なパラメーターを評価する必要があります。
A 溶接治具 溶接中にワークを固定位置に保持する静的クランプ装置です。あ 溶接ポジショナー は、溶接中または溶接の間にワークピースをアクティブに移動および回転させる動力付きモーション システムです。治具は寸法精度と再現性を優先します。ポジショナーは関節へのアクセスのしやすさと位置の最適化を優先します。実際には、フィクスチャはほとんどの場合、両方の利点を得るためにポジショナに取り付けられます。
多品種少量のアプリケーションの場合は、そうです。コボットはよりコスト効率が高く、柔軟性が高くなります。ただし、協働ロボットは低速で動作します(通常、 30 ~ 50% 遅くなる 人間がいる場合は安全速度制限があるため、溶接モードの産業用ロボットよりも積載量が低くなります。大量の専用生産の場合、従来の 6 軸多関節溶接ロボットは、スループット、デューティ サイクル、および溶接ごとの長期コストの点で依然として優れています。
標準の傾斜回転ポジショナーにより、 外部2軸 ロボット コントローラーに接続すると、6 軸ロボット セルの合計座標軸が 8 になります。両端駆動の主軸台と心押し台により 2 軸が追加されます。観覧車ポジショナー (フレーム固定具の回転) により 2 ~ 3 軸が追加されます。最新のロボット コントローラーは以下をサポートします。 合計 18 ~ 27 の座標軸 、複雑なマルチロボット、マルチポジショナーセルを可能にします。
すべての主要なアーク溶接プロセスは溶接ロボットで使用されます。 ミグ/マグ (GMAW) 最も一般的なものは、すべてのロボット アーク溶接の約 65% です。 ティグ(GTAW) 最高品質を要求されるステンレスやチタンに使用されます。 プラズマ溶接 薄肉材料の精密キーホール溶接に対応します。 レーザー溶接 自動車およびエレクトロニクス分野で急速に成長しています。 サブマージアーク(SAW) 高溶着平坦溶接用のガントリー直交ロボットのみに使用されます。
中量生産 (年間 5,000 ~ 50,000 部品) の場合、ポジショナーを統合した完全なロボット溶接セルは通常、次の投資収益率を達成します。 18 ~ 36 か月 。 ROI は、人件費の削減 (1 人のオペレーターが 2 ~ 4 台のロボットを監督するのに対し、手動溶接機は 4 ~ 8 人)、再加工コストの削減 (不良率が 5 ~ 8% から 1.5% 未満に低下)、およびスループットの向上 (シフトごとに部品数が 40 ~ 80% 増加) によって促進されます。大量生産の自動車アプリケーションは、多くの場合、以下の ROI を達成します。 12ヶ月 .
はい。協調動作を行うには、ポジショナーを次のように構成する必要があります。 外軸 とin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4~16時間 訓練を受けたインテグレーターによる校正とテスト。設定が完了すると、ロボット プログラムはポジショナーとトーチの動作を自動的に同期します。ポジショナーを個別にプログラミングする必要はありません。
溶接ポジショナー そしてさまざまな 溶接ロボットの種類 これらは補完的なテクノロジーであり、適切に組み合わせて統合すると、どちらか単独では達成できない製造能力を実現します。ポジショナーは、すべてのジョイントが常に最適な溶接位置にあることを保証します。ロボットは、手動プロセスでは匹敵しない速度と品質レベルで、一貫した疲れのない実行を実現します。コンパクトな協働ロボットと傾斜ポジショナーのセルを作業現場に装備する場合でも、観覧車ポジショナーと 20 台の多関節ロボットを備えた大量生産の自動車スポット溶接ラインを設計する場合でも、成功の鍵は、ポジショナーのタイプ、ロボットのアーキテクチャ、溶接プロセスを特定の部品の形状、生産量、および品質要件に正しく適合させることにあります。
20T翼型自動調心溶接ロータリーマシンは、圧力容器、化学装置、風力タービンタワー、パイプライン製造、貯蔵タンク溶接などの業界で広く使用されており、現代の溶接生産ラインの中核となる機器です。 翼形ローラーは自動調心機構設計を採用しており、ワークの直径に応じて角度と間隔を自動的に調整し、安定...
See Details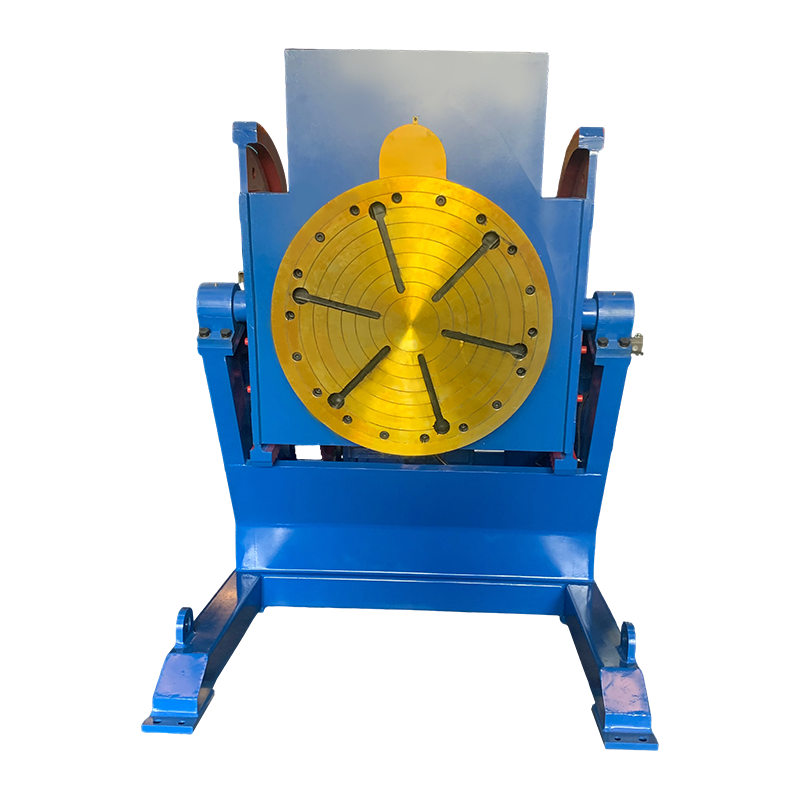
10T 従来型溶接ポジショナーは 10 トンの荷重を運ぶことができ、小型から中型のワークピースを溶接するために設計されています。この装置は古典的な機械式トランスミッションを採用しており、ワークピースの360°回転と多角度傾斜を実現し、溶接姿勢を正確に調整し、溶接シームを所定の位置に保ち、操作の...
See Details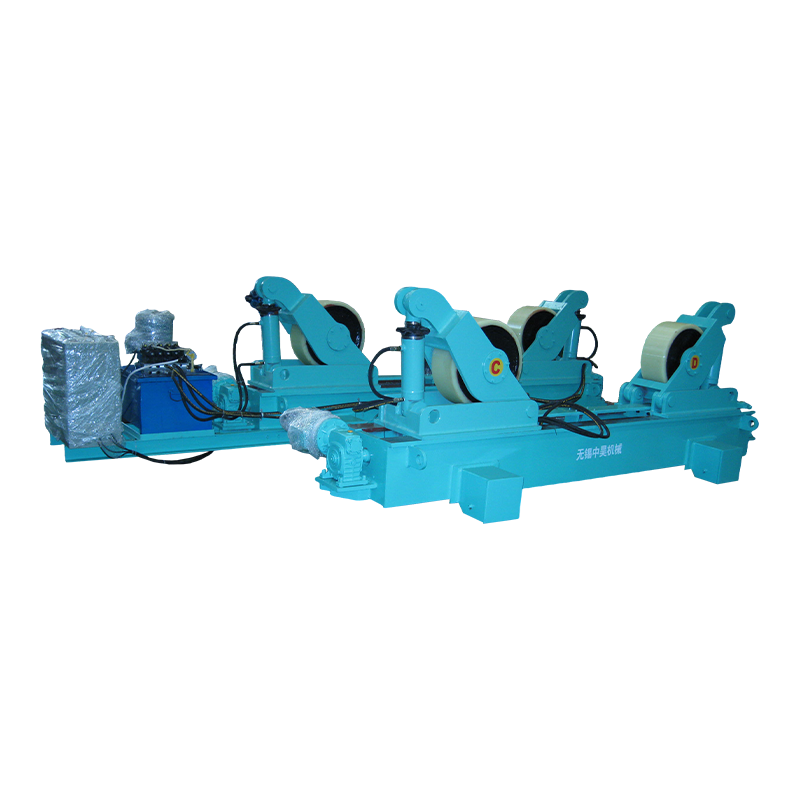
手動軌道運動付き80tフィットアップ溶接回転子は、中重量のワークピースを溶接するための特別な装置です。 80トンの積載能力があり、円筒状ワークの組み立てや溶接に適しています。高強度フレーム、主要部品の精密加工、耐摩耗性に優れたローラーを採用。メカレイアウトの最適化により、ワークの安定した回転を...
See Details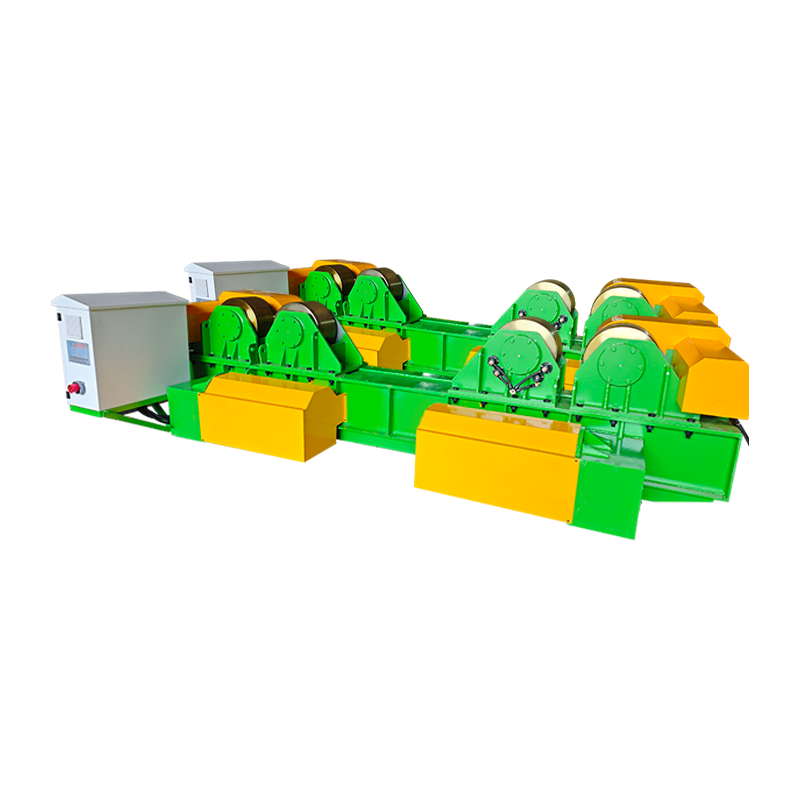
40tフィットアップ溶接ローテータ油圧昇降手動旋回装置は、耐荷重40tの中型溶接補助装置です。これは、小型および中型の円筒状ワークピースの組み立ておよび溶接用に特別に設計されています。本装置は高強度フレームを採用し、主要部品は精密加工されストレスが軽減されています。耐摩耗性ローラーと最適化され...
See Details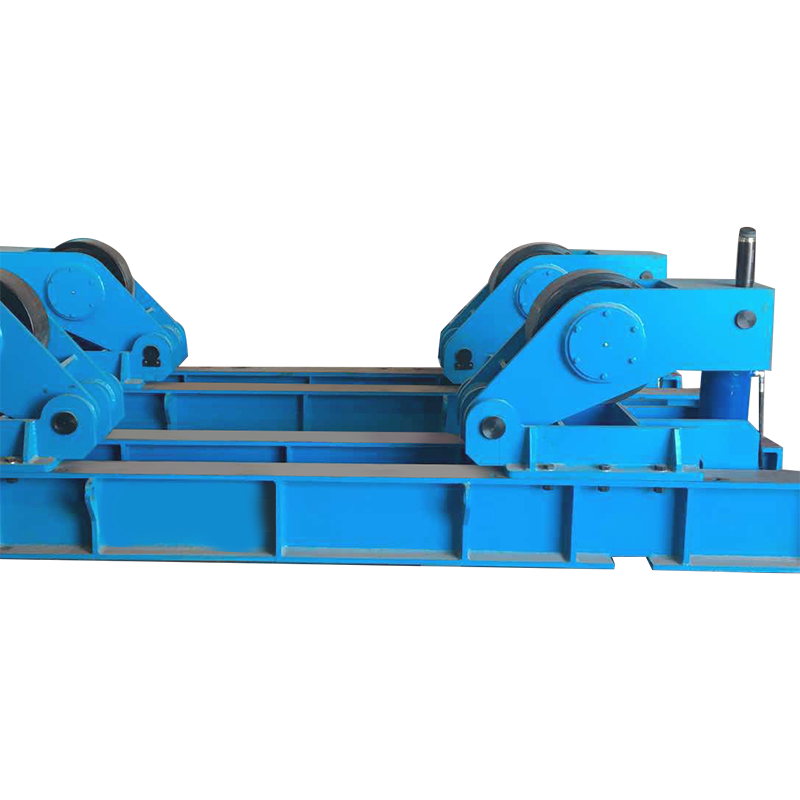
120T フィットアップ溶接ローテータの定格荷重は 120 トンで、大型の円筒状ワークピースの組み立てと溶接用に特別に設計されています。マスタ・スレーブローラ組み合わせ構造を採用しています。伝達システムはローラーを回転駆動し、摩擦を利用してワークピースをスムーズに移動させ、円周方向および長手方...
See Details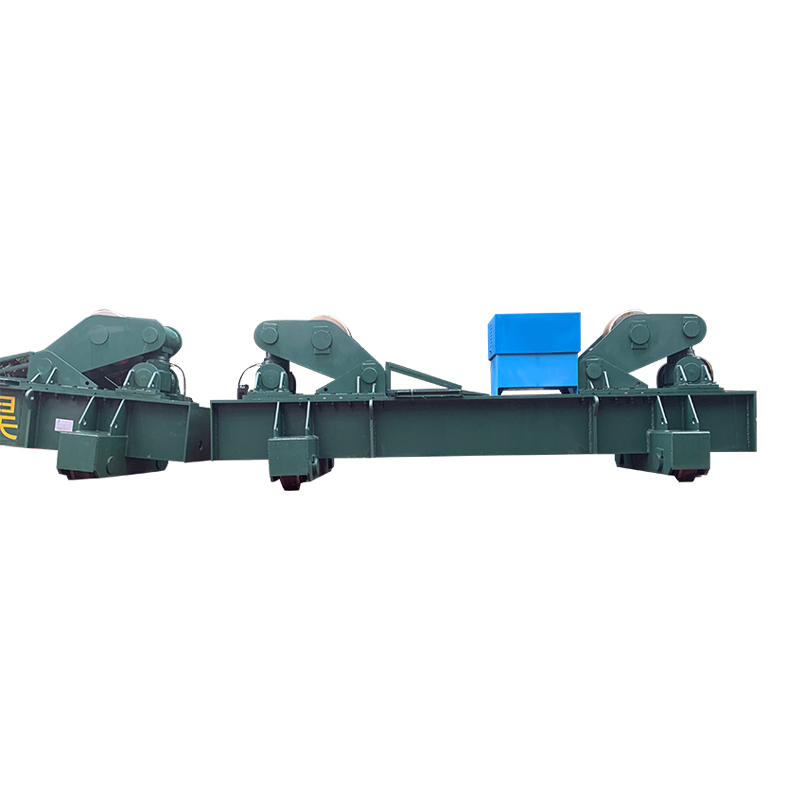
手動軌道運動を備えた 1000T フィットアップ溶接回転子は、定格荷重が 1,000 トンで、特に超大型の円筒状ワークの組み立てと溶接に使用されます。この装置は手動レール動作を統合し、高精度ローラートランスミッションと組み合わせてワークピースをスムーズに回転させ、リング溶接および縦方向シーム溶...
See Details著作権 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. 著作権はすべて留保されています Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com