ロボット溶接ポジショナー ワークピースの位置を継続的に変更することで溶接ロボットが常に最適な平坦または水平位置で動作し、溶け込みとビードの一貫性を低下させるオーバーヘッドと垂直パスを排除することで、溶接品質と出力効率を向上させます。実際のところ、ロボット ポジショナを統合したメーカーは、手動溶接作業の 2 ~ 5% と比較して、サイクル タイムが 20 ~ 40% 短縮され、欠陥率が 0.1% まで低下したと報告しています。
このガイドでは、ロボット溶接ポジショナーの仕組み、使用可能なタイプ、適切な構成の選択方法、適切に統合されたシステムから期待できる測定可能な結果について説明します。
ロボット溶接ポジショナーの仕組み
ロボット溶接ポジショナーは、溶接ロボットとの協調制御の下でワークピースを回転、傾斜、反転させる電動治具で、すべての溶接接合部が溶着に最適な角度で提供されるようにします。 ロボットアームを曲げて到達しにくい位置に移動させるのではなく、ポジショナーはジョイントをロボットに移動させ、平坦またはわずかに傾斜した向きを維持して、一貫したビード形状の完全溶け込み溶接を生成します。
ポジショナは、共有 I/O またはフィールドバス プロトコル (通常は EtherCAT、DeviceNet、または PROFINET) を介してロボット コントローラと通信し、動作を完全に同期させることができます。ロボットが 1 つの面で溶接パスを完了すると、ロボットがトーチをリセットしている間に、部品を次のジョイント位置に割り出すようにポジショナーに信号を送ります。この調整されたハンドオフにより、手動による位置変更の時間が完全に不要になります。
最もモダンな ロボット溶接ポジショナー ロボットコントローラでは外部軸として扱われます。 2 軸ポジショナと統合された 6 軸ロボットは実質的に 8 軸システムとなり、すべての軸がリアルタイムで調整されます。これは、ロボットとポジショナーが同時に移動できること、つまりトーチの移動中にワークピースが回転できることを意味し、固定治具では幾何学的に不可能な複雑な螺旋状および連続螺旋状の溶接パスを可能にします。
サーボ モーターはポジショナーの回転軸と傾斜軸を駆動し、高精度エンコーダーは通常 ±0.01 度の精度で角度フィードバックを提供します。耐荷重は、小型部品ポジショナーの 100 kg 未満から、造船や鉄道車両の製造で使用される重量構造製造システムの 30,000 kg 以上まで多岐にわたります。
ロボット溶接ポジショナーの種類
ロボット溶接ポジショナの主な 5 つのタイプは、それぞれワークピースの異なる形状と生産シナリオに対応します。 — アプリケーションに間違ったタイプを選択することは、最も一般的でコストのかかる統合ミスの 1 つです。
1. 主軸台・心押し台 (H/T) ポジショナ
主軸台心押し台ポジショナは、ロボット溶接セルで最も広く使用されているタイプで、細長い円筒形および管状の部品に適しています。 ワークピースは駆動主軸台と受動心押し台または駆動心押し台の間にクランプされ、長手方向軸に沿った連続 360 度回転が可能になります。一般的な用途には、圧力容器、排気マニホールド、構造梁、パイプ アセンブリなどがあります。
- 耐荷重: 500kg~20,000kg(定格重心)
- 回転速度: 0.01 ~ 3 RPM、サーボ制御
- 一般的な使用法: パイプスプール、アクスルシャフト、円筒形圧力容器
- 主な利点: 連続回転により停止することなく全周溶接が可能
2. ターンテーブル (単軸) ポジショナー
ターンテーブル ポジショナは、単一の水平または傾斜面上でワークピースを回転させるため、ロボット溶接自動化の最もシンプルでコスト効率の高いエントリ ポイントとなります。 平らなフェースプレートがパーツを回転させて、さまざまな溶接接合部を順番に表示します。平板の製造、ブラケットアセンブリ、対称溶接に適しています。基本的なターンテーブル ユニットの価格は約 8,000 ~ 15,000 ドルで、多軸システムのコストを大幅に下回ります。
- 耐荷重: 50kg~5,000kg
- 軸: 1(回転)
- 一般的な使用法: ブラケット アセンブリ、エンジン マウント、フラット溶接物
- 主な利点: 低コスト、シンプルなプログラミング、最小限の床面積
3. 2 軸 (傾斜回転) ポジショナー
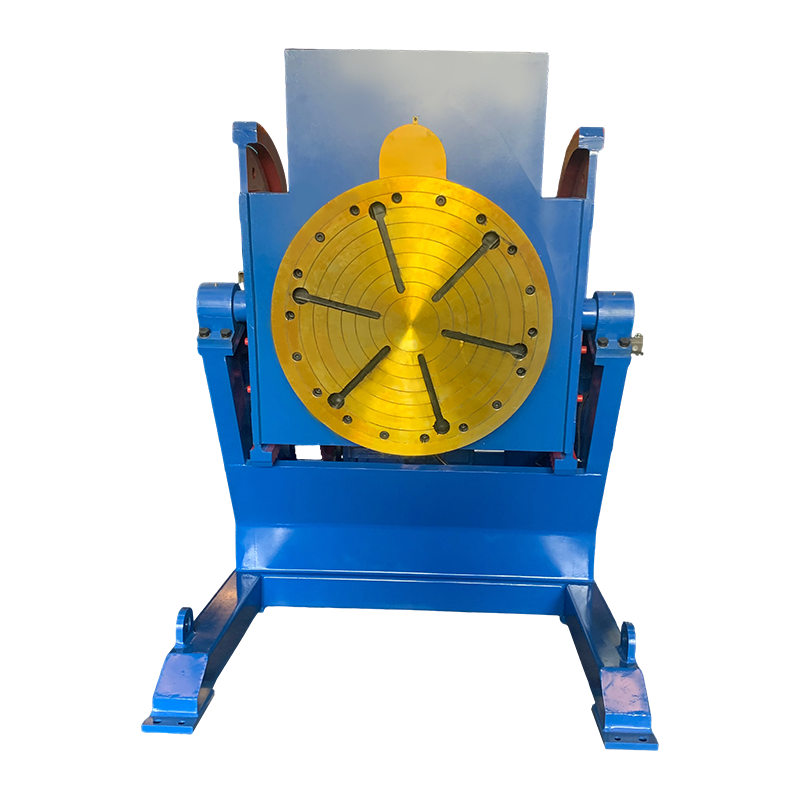
2 軸傾斜回転ポジショナーは、複雑な 3D アセンブリのロボット溶接のための最も汎用性の高い万能ソリューションです。 傾斜ヘッド (通常 0 ~ 135 度) と 360 度の完全な回転を組み合わせることで、ほぼすべての関節を平らな位置に表示できます。これらのポジショナは、非常に多様な部品形状に対応しており、さまざまな部品ファミリを扱うジョブ ショップのデフォルトの推奨品です。容量に応じて 20,000 ドルから 60,000 ドルの投資が見込まれます。
- 耐荷重: 250kg~10,000kg
- 軸: 2(チルト回転)
- 一般的な使用法: 農業機械、建設機械、複雑構造架台
- 主な利点: 単一ユニットで最も幅広い部品形状に対応
4. 観覧車 (デュアルステーション) ポジショナー
観覧車ポジショナは、ロボットがもう一方のステーションを溶接している間に、オペレータが 1 つのステーションをロードおよびアンロードできるようにすることで、スループットを大幅に向上させます。 、部品交換によるロボットのアイドル時間を効果的に排除します。 2 つのステーションは中心軸を中心に回転します。ステーション A で溶接が完了すると、ポジショナが 180 度回転し、オペレータがステーション A を整備している間、ロボットにステーション B を提示します。大量生産では、この構成によりロボットのアークオン時間を 85% 以上に維持できます (単一ステーション セルの場合は 40 ~ 55%)。
- 耐荷重: 1ステーションあたり200kg~3,000kg
- 軸: 1 (インデックス) ステーションごとに最大 2 (チルト回転)
- 一般的な使用法: 自動車サブアセンブリ、トレーラーヒッチ、大量反復部品
- 主な利点: ロボットのアークオン時間を最大化し、大量生産に最適
5. スカイフックおよびトラニオンポジショナ
トラニオン ポジショナは、標準のポジショナ設計では質量や重心のオフセットに対応できない、鉱山機械のフレーム、風力タービンのコンポーネント、鉄道車両の車体など、非常に大きく重い溶接物向けに設計されています。 この部品は両側の 2 つのトラニオン ポイントで支持されており、5,000kg から 30,000 kg 以上の荷重の回転が可能です。スカイフックのバリアントは部品を頭上に吊り下げ、ロボットが障害物なくすべての下面にアクセスできるようにします。
- 耐荷重: 5,000kg~30,000kg
- 一般的な使用法: 鉱山設備、風力発電構造物、重量レール製造
- 主な利点: 安定した重心制御で極端な積載量に対応
ロボット溶接ポジショナーのタイプ: 並べて比較
以下の表は、ロボット溶接セルのシステムを指定する際に最も重要な寸法に関して、5 つのポジショナー タイプすべてを比較しています。
| ポジショナタイプ | 軸 | 容量範囲 | アークオン時間 | コスト範囲 (USD) | 最優秀アプリケーション |
| 主軸台-心押し台 | 1 | 500kg~20,000kg | 70~80% | 15,000ドル – 80,000ドル | パイプ、シリンダー、シャフト |
| ターンテーブル(単軸) | 1 | 50kg~5,000kg | 55~70% | 8,000ドル – 25,000ドル | 平らな溶接、ブラケット |
| 2 軸 (チルト回転) | 2 | 250kg~10,000kg | 70~85% | 20,000ドル – 60,000ドル | 複雑な 3D アセンブリ |
| 観覧車(デュアルステーション) | 1 インデックス 2/ステーション | 200kg~3,000kg/ステーション | 85 ~ 95% | 35,000ドル – 120,000ドル | 大量の繰り返し部品 |
| トラニオン/スカイフック | 1-2 | 5,000kg~30,000kg | 65~80% | 80,000ドル – 300,000ドル | 重量構造物の製作 |
表 1: 軸、負荷容量、ロボットのアークオン時間、コスト、主な用途ごとのロボット溶接ポジショナー タイプの比較。
ロボット溶接ポジショナーの主な利点
ロボット溶接ポジショナーを統合する主な利点は、溶接品質の測定可能かつ定量化可能な改善と、総サイクル時間の短縮です。 — 手動操作ではしばしば矛盾する 2 つの目標ですが、ロボット ポジショナ システムでは同時に達成されます。
安定した平位置溶接
重力は溶接における基本的な課題です。溶融した溶接池の金属は下方に流れます。つまり、頭上 (4G) および垂直 (3G) 位置では、たるみや充填不足を防ぐために、より高い溶接技能とより遅い移動速度が必要になります。ロボット ポジショナーは、部品を回転させることでこれらの位置を完全に排除し、すべての接合部が平坦 (1G) または水平フィレット (2F) 位置に表示されるようにします。この 2 つの位置により、最速の移動速度、最も深い浸透、および最も一貫したビード プロファイルが可能になります。実際には、フラット ポジションの GMAW 移動速度は 80 ~ 120 インチ/分に達するのに対し、アウトオブポジション パスの場合は 20 ~ 40 IPM に達します。
サイクルタイムの短縮
溶接ジョイント間の自動再位置決めには、ほとんどのサーボ駆動ポジショナーでインデックスごとに 3 ~ 8 秒かかります。人間のオペレータによる手動の位置変更 (クランプの解除、持ち上げ、位置変更、再クランプなど) は通常、1 回の操作につき 45 ~ 120 秒かかり、ばらつきが生じます。 8 回の位置変更が必要な部品の場合、この違いだけで、ユニットあたりの非アーク時間を 6 ~ 15 分節約できます。 1 シフトあたり 20 部品の場合、毎日 2 ~ 5 時間の生産能力が回復することになります。
欠陥率と再加工コストの低減
調整されたポジショナーを備えたロボット溶接セルは、一貫して 0.5% 未満の欠陥率を達成し、クラス最高の動作で 0.05 ~ 0.1% の欠陥率が報告されています。比較すると、同様の用途における手動溶接作業の欠陥率は平均 2 ~ 5% です。溶接の再加工コストが通常、研削、再溶接、熱歪み修正、再検査により元の溶接コストの 5 ~ 10 倍になることを考慮すると、年間 10,000 個の生産で欠陥率を 3% から 0.2% に削減すると、再加工コストが 20 万ドルから 80 万ドル削減される可能性があります。
ロボットの到達範囲とアクセスの拡張
ロボット アームには固定された到達限界があります。複雑な製造では、一部のジョイントはロボットの固定位置からは幾何学的にアクセスできない場合があります。ポジショナーは、ワークピースを回転および傾斜させることにより、ロボットの機能範囲を効果的に拡張し、ロボット自体の位置を変更することなく、リモートジョイントをロボットの動作範囲内に収めます。これは、溶接継ぎ目が部品の全周を包み込む自動パイプライン溶接や圧力容器の製造において特に有益です。
オペレーターの安全性の向上
重い溶接部を手動で位置変更することは、筋骨格系損傷の重大な危険性があります。重量が 50 ~ 500 kg のコンポーネントには天井クレーンまたは複数のオペレーターが必要で、不適切なリフトは製造工場における労働災害の主な原因です。ロボットポジショナーにより、溶接プロセス中のすべての手動操作が不要になります。オペレーターは適切な持ち上げ補助具を使用して治具を積み下ろしたり降ろしたりしますが、溶接中の位置変更は完全に機械で行われます。これは、労働者災害補償請求の削減と OSHA コンプライアンスの向上に貢献します。
適切なロボット溶接ポジショナーの選択方法
正しいロボット溶接ポジショナーを選択するには、部品の重量と形状、生産量、ロボットの互換性、床面積、予算という 5 つの重要なパラメーターを評価する必要があります。 これらのうち 1 つでも間違っていると、インストール後に修正するのに多額の費用がかかる問題が発生します。
ステップ 1 — 部品のエンベロープと重量を定義する
裸の部品だけでなく、治具や工具も含めた最大ワーク重量を計算します。ポジショナーの容量を指定する場合は、この数値に 25 ~ 30% の安全マージンを追加してください。たとえば、40 kg の固定具を備えた重量 300 kg の部品は、最小ポジショナの耐荷重が 450 kg である必要があります。さらに、回転軸からの重心のオフセットを計算します。偏心負荷には定格容量またはカウンターウェイトが必要です。ポジショナのメーカーは、駆動システムを指定する前にこれらを評価する必要があります。
ステップ 2 — 部品の形状と接合部のアクセス可能性を評価する
存在する溶接継手の数、相互の向き、およびすべての継手を平坦な位置に表示するには 1 軸の回転で十分かどうかを判断します。ジョイントが複数の垂直面に存在する場合は、2 軸の傾斜回転ポジショナが必要です。ジョイントが長軸上で円周方向にある場合は、主軸台と心押し台が自然な選択になります。ポジショナのタイプを選択する前に、CAD で部品をスケッチまたはモデル化し、回転シーケンスをシミュレートします。
ステップ 3 — ポジショナーとロボット コントローラーを一致させる
ポジショナの駆動システムがロボット コントローラの外部軸インターフェイスと互換性があることを確認してください。ほとんどの主要なロボット OEM は、専用軸ボードまたはフィールドバス接続を通じて外部軸調整をサポートしています。プロジェクトの早い段階でポジショナのサーボ ドライブ プロトコル要件を指定します。通信プロトコルの不一致は、統合遅延の一般的な原因です。コントローラがサポートする調整外部軸の最大数を確認します (コントローラの世代に応じて、通常は 3 ~ 7)。
ステップ 4 — 生産量要件の計算
部品の種類が多く、年間 5,000 個未満の部品の生産量の場合は、通常、単一の 2 軸傾斜回転ポジショナが最高の利益をもたらします。種類が限られた部品の年間 20,000 個を超える量の場合、観覧車のデュアルステーション構成により、セルの設置面積 1 平方メートルあたりのスループットが最大化されます。少量生産で高価値の構造物製造の場合、年間生産量が少なくても、より高い生産能力を備えた主軸台心押し台またはトラニオン型ポジショナが保証されます。
ステップ 5 — 床面積と安全周囲を評価する
ポジショナーの回転エンベロープは、ロボット セルの安全柵の周囲内に完全に収まり、あらゆる回転角度での部品の最大寸法に対して適切なクリアランスがなければなりません。主軸台と心押し台上で回転する長さ 1,200 mm の部品には、回転軸から周囲の構造まで少なくとも 700 mm のクリアランス半径が必要です。セーフティ ライト カーテンまたはエリア スキャナは、ロボット アームと回転ポジショナの両方の完全な動的エンベロープを考慮して配置する必要があります。
| シナリオ | 部品重量 | 年間取引量 | 推奨タイプ | 推定 ROI 期間 |
| スモールブラケット、ジョブショップ | 100kg未満 | 2,000 – 8,000 | ターンテーブル | 12 ~ 18 か月 |
| 混合形状の製造 | 100~500kg | 1,000 – 10,000 | 2 軸チルト回転 | 18~30か月 |
| 大量生産の自動車サブアセンブリ | 50~300kg | 20,000 | 観覧車(デュアルステーション) | 10~16か月 |
| パイプとシリンダーの溶接 | 200~5,000kg | 500 – 5,000 | 主軸台-心押し台 | 20~36か月 |
| 重量構造物の製作 | 5,000 kg | 500未満 | トラニオン/スカイフック | 36 ~ 60 か月 |
表 2: 生産シナリオ、部品の重量、体積、および推定投資期間別のポジショナ選択ガイド。
ロボット溶接セルとの統合
ロボット溶接ポジショナーの統合を成功させるには、セル設計の初期段階から機械設計、ソフトウェアプログラミング、安全システム構成にわたる調整された計画が必要です。 — 既存のセルにポジショナーを後付けすることは可能ですが、最初からポジショナー用に設計するよりも一貫して高価で時間がかかります。
外部軸の調整とプログラミング
ロボット ポジショナ システムを外部軸を調整してプログラムするということは、ロボット プログラム内のすべての教示点にロボットの関節位置とポジショナ角度の両方が同時に含まれることを意味します。プログラムが実行されると、コントローラーはすべての軸をリアルタイムで補間します。ロボットがトーチを移動している間、ポジショナーが回転し、ワイヤ先端と溶接接合部の間の相対位置を一定に維持します。この調整された動作は、スパイラル溶接、円錐形のシーム、およびインデックスと溶接の連続アプローチによりビードにストップ/スタート マークが残るような形状には不可欠です。
治具と工具の設計
ポジショナーのフェイスプレートまたはチャックのインターフェースはツーリングの設計と一致する必要があり、ツーリングは部品を 0.5 mm 以上の範囲内で繰り返し位置決めする必要があります。これは、ロボット アーク溶接プログラムがシーム トラッキングなしで一貫してジョイントの溝に当たるために必要な許容誤差です。 1.5 mm を超える位置誤差が生じるツールでは、動的に補正するためにレーザーまたはアーク電圧シーム追跡システムを追加する必要があり、セルのコストが 8,000 ~ 25,000 ドル追加されます。
安全アーキテクチャ
ロボット溶接ポジショナーは、ロボット アーム単独の危険ゾーンを超えた動的な危険ゾーンを作成します。回転中にクランプが故障した場合、回転するフェースプレートと部品自体が挟み込み点、粉砕の危険性、および飛び散る危険性をもたらします。安全定格のプログラマブル ロジック コントローラー (PLC) は、すべてのポジショナー軸の治具クランプのステータス、トルク制限、および速度制限を監視する必要があります。安全システムは、安全入力が満たされない場合にポジショナを静止状態に保持する必要があり、緊急停止の場合には、フリースピンのコーストダウンではなく、ブレーキがかかった保持状態にフェイルセーフする必要があります。
ロボット溶接ポジショナを使用する業界
ロボット溶接ポジショナーは、重精密製造のほぼすべての分野に導入されています。 、消費財から重要な航空宇宙構造物まで。
- 自動車およびティア 1 サプライヤー: 排気システム、シャーシサブフレーム、サスペンションコンポーネント、シートフレーム - 通常、大量生産と高速サイクルタイムのために観覧車セルを使用
- 農業用機器: ローダー アーム、ブーム アセンブリ、作業機フレーム - 耐荷重 1,000 ~ 5,000 kg の 2 軸傾斜回転ポジショナの恩恵を受ける、重量のある非対称溶接物
- 石油とガス: 圧力容器のシェル、パイプラインのスプールピース、およびフランジのサブアセンブリ — ほとんどのコンポーネントが円筒形状であるため、主軸台心押し台ポジショナーがこのセグメントの大半を占めています
- 建設機械: 掘削機のブーム、カウンターウェイト、バケットリンケージ、およびクレーンコンポーネント - 多くの場合、造船業以外では最大規模のロボット溶接用途であり、トラニオンまたは頑丈な傾斜回転ポジショナが必要です
- 航空宇宙と防衛: 燃料タンクセクション、機体構造部品、ロケットモーターケーシング - 角度精度要件が 0.01 度以上の高精度ポジショナーを使用して、制御された環境で溶接されます。
- 鉄道と交通機関: 台車フレーム、連結器アセンブリ、および鉄道車両車体セクション - 通常、大型トラニオン位置決め装置と連携して動作するロボット ガントリー システムによって溶接されます。
- 再生可能エネルギー: 風力タービンのタワーセクション、ナセルフレーム、およびソーラートラッカー構造 - カスタム設計のポジショナーシステムを必要とする非常に大きく重いコンポーネント
ロボット溶接ポジショナーに関するよくある質問
Q: 溶接ポジショナーと溶接ローテーターの違いは何ですか?
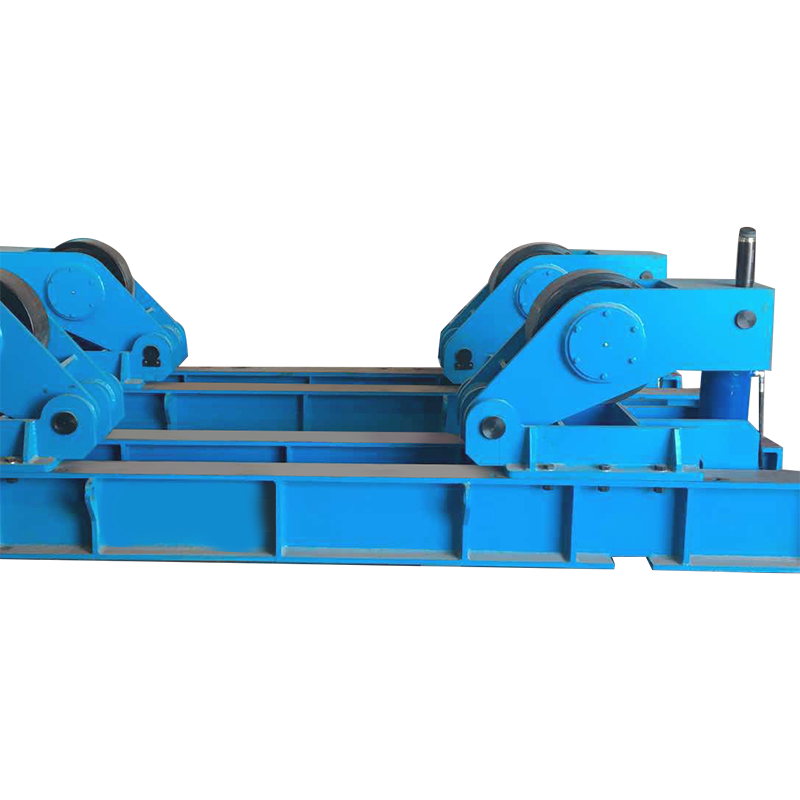
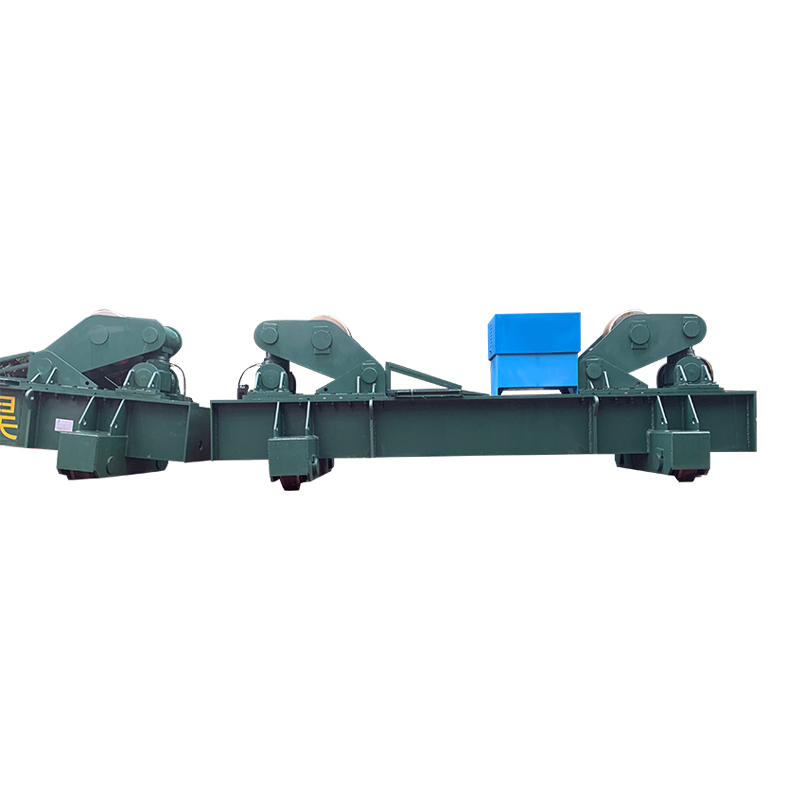
溶接回転子は、駆動ローラー上で円筒形のワークピースを支持し、回転させます。パーツはローラー上に置かれ、自重で回転します。対照的に、ポジショナーはパーツをクランプまたは固定し、駆動軸を介して回転させます。これにより、パーツの形状に関係なく正確な角度制御が可能になります。回転装置はほぼ丸パイプと容器にのみ使用されます。ポジショナーは任意のジオメトリを処理します。ロボット溶接では、調整された外部軸としてロボット コントローラーと統合され、回転装置では提供できない同期動作が可能になるため、ポジショナーが強く推奨されます。
Q: ロボット溶接ポジショナーはすべての溶接プロセスで使用できますか?
はい - ロボット溶接ポジショナーはプロセスに依存しません。 GMAW (MIG)、GTAW (TIG)、FCAW、SAW (サブマージアーク)、プラズマ溶接、レーザー溶接で使用されます。ポジショナの仕様 (負荷、速度、精度) はプロセスによって異なる場合があります。SAW アプリケーションでは通常、磁束ブランケットを維持するために正確な速度でゆっくりと安定した回転が必要ですが、GMAW ポジショナは離散位置間でより高速にインデックスできます。駆動モーターとギアボックスの選択を確定する前に、プロセス要件をポジショナーのメーカーに指定する必要があります。
Q: ロボット溶接ポジショナーの一般的な ROI はどれくらいですか?
投資収益率は、生産量、部品の複雑さ、現在の手作業の人件費に大きく依存します。自動車および大量生産環境では、観覧車ポジショナの設置では 10 ~ 18 か月の ROI 期間が一般的です。ジョブショップや少数の応募では、24 ~ 36 か月が一般的です。 ROI の計算には、ロボットの交換による直接的な労働力の節約だけでなく、やり直し作業の減少、労働力の再配分、消耗品の使用量の削減 (平坦位置の移動速度が速いほど、溶接の単位長さあたりのワイヤの消費量が少なくなります)、傷害の請求の減少による節約も含める必要があります。
Q: ポジショナーベアリングに溶接電流が流れるのを防ぐにはどうすればよいですか?
ポジショナー ベアリングに流れる溶接電流は、ベアリング レースに放電加工 (EDM) による損傷を引き起こし、ベアリングの早期故障 (多くの場合、数か月以内) につながります。正しい解決策は、予想されるアンペア数に対応する溶接グレードの接地ケーブルを使用して、ベアリングを完全にバイパスし、溶接接地帰線をワークピースの治具または面板に直接配線することです。多くのポジショナー メーカーは、この目的のためにフェイスプレートとヘッドストック ハウジングに専用のアース接続ポイントを提供しています。ポジショナーの構造用鋼材やベアリング アセンブリを地面への戻り経路として決して依存しないでください。
Q: ロボット溶接ポジショナーにはどのようなメンテナンスが必要ですか?
メンテナンス間隔はデューティサイクルと負荷によって異なりますが、標準要件には、ギアボックスオイルのチェックと交換は2,000~4,000時間ごと、ベアリングの潤滑は500~1,000時間ごと、エンコーダの校正検証は12か月ごと、アースケーブルの磨耗や損傷の毎週の検査、およびソフトウェア変更後のサーボドライブパラメータのバックアップが含まれます。フェースプレートおよび回転軸領域の溶接スパッタ汚染は、毎日取り除く必要があります。高デューティサイクル用途(2 シフトまたは 3 シフト)のポジショナーは、メーカーのサービスチームによって毎年検査される必要があります。
Q: ロボット溶接ポジショナーを正当化する最小部品体積はどれくらいですか?
普遍的なしきい値はありませんが、実用的なガイドラインとして、1 つの部品で溶接サイクルごとに 3 回を超える位置変更操作が行われる場合、ポジショナーは年間 500 ユニット程度の生産量で 24 か月以内に回収できる可能性があります。ただし、部品の価値が高く、再加工コストが高い場合に限ります。 1 回または 2 回の位置変更を伴う単純な部品の場合、適切に設計された手動治具ではなくポジショナーへの設備投資を正当化するには、通常、年間 2,000 個の生産量が必要です。
重要なポイント: ロボット溶接ポジショナー は、最新の自動溶接セルのオプションの付属品ではありません。ロボット溶接は、最も幅広い用途にわたって手動溶接よりも経済的かつ技術的に優れたメカニズムです。最初から適切なポジショナのタイプ、容量、統合アプローチを選択することは、溶接自動化プロジェクトにおいて最も重要なエンジニアリング上の決定です。余裕を持って負荷容量を優先し、コントローラの互換性を早期に検証し、機械的およびソフトウェア アーキテクチャと並行して安全システムを設計します。