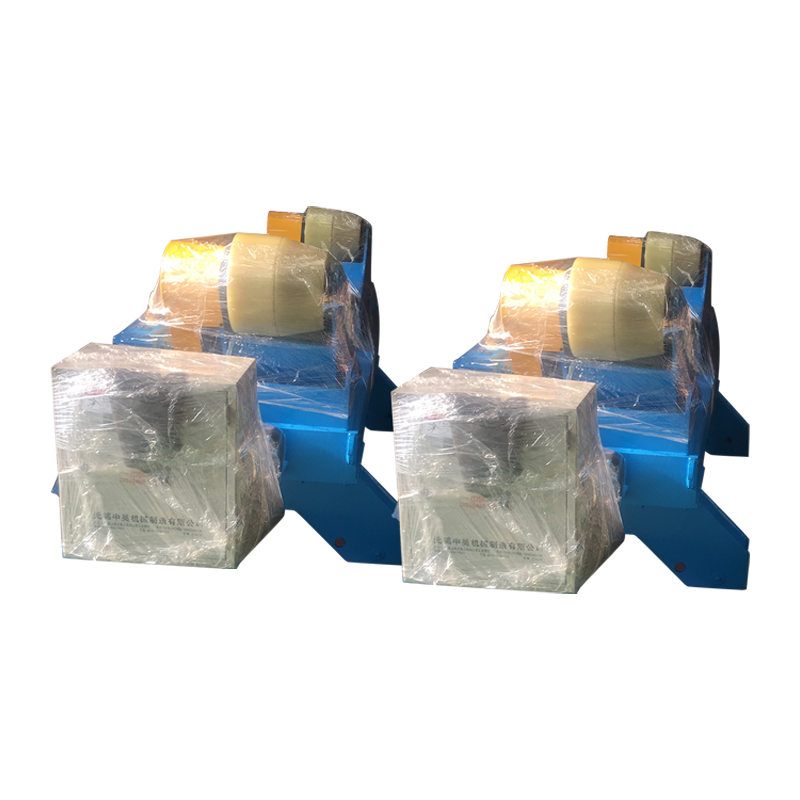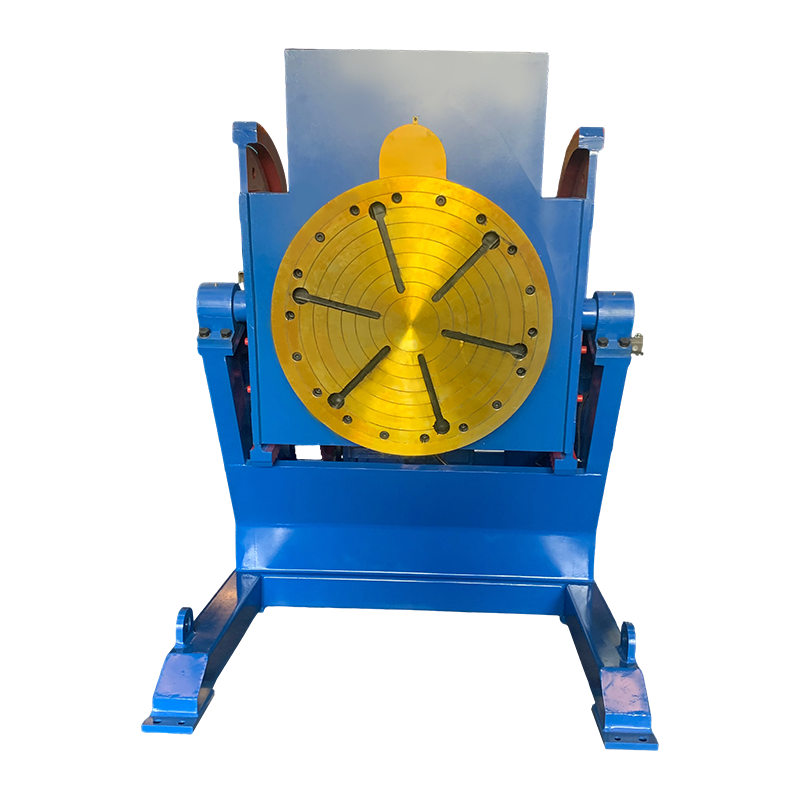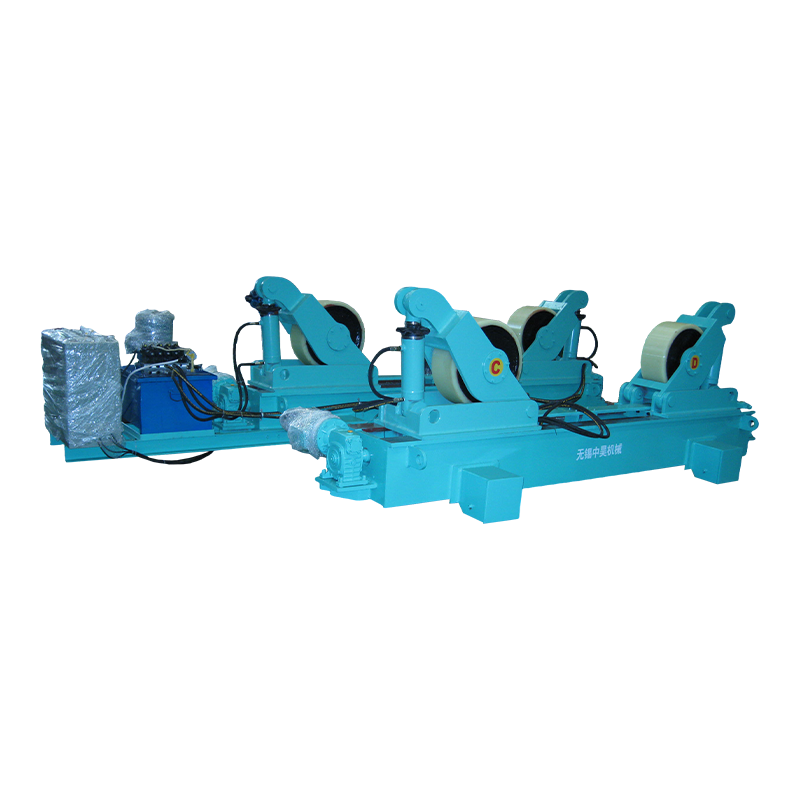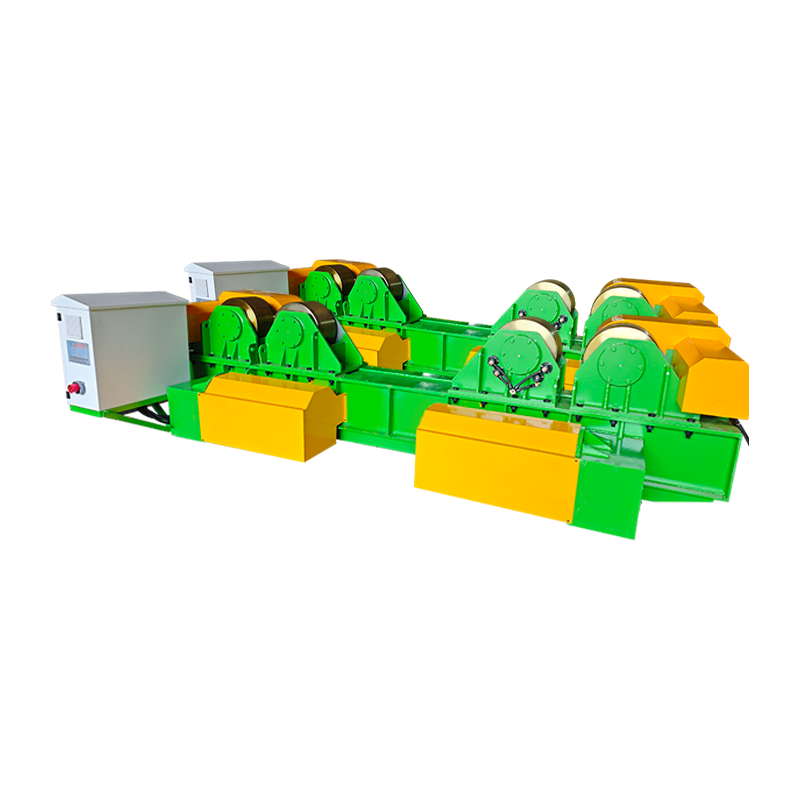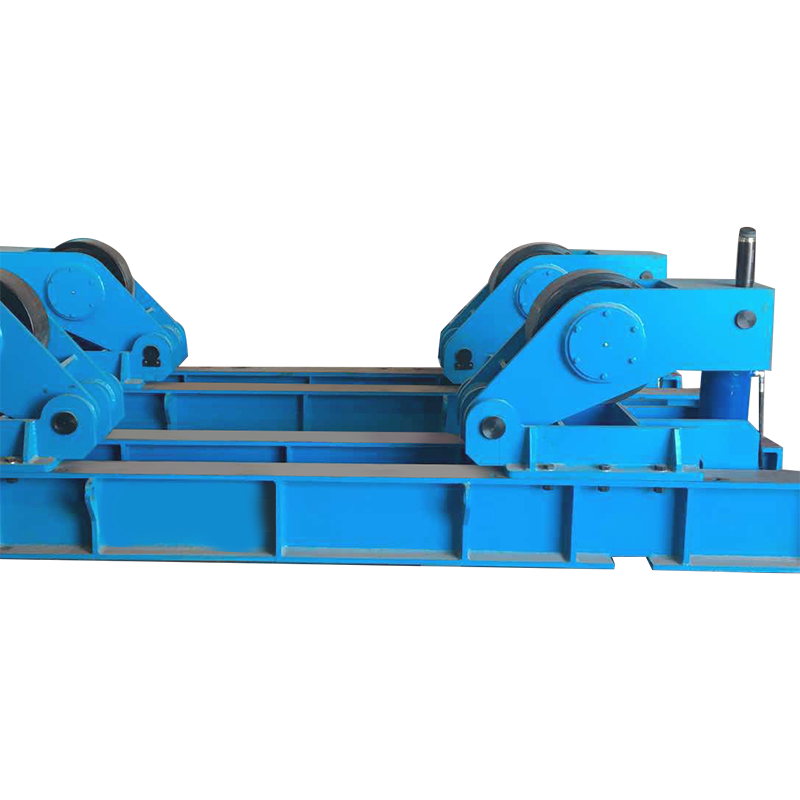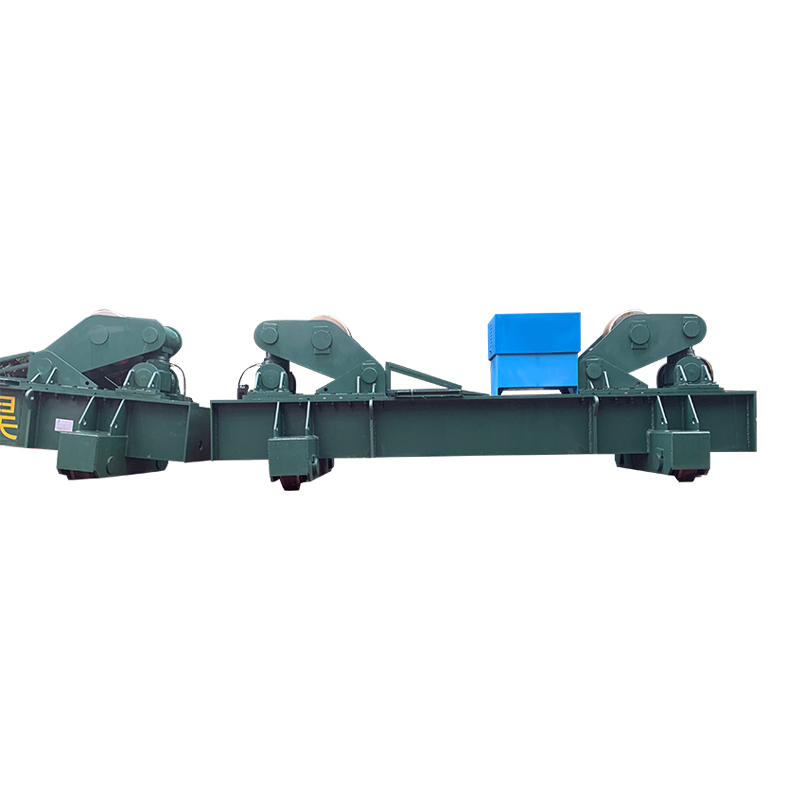
A パイプ溶接ポジショナー は、制御された速度と角度でパイプのワークピースを保持して回転させる電動回転治具で、溶接工が自分自身やパイプの位置を手動で変更するのではなく、接合部全体にわたって最適な平坦または水平の溶接位置を維持できます。 頭上、垂直、または固定パイプの周囲(アークオン時間を短縮し、欠陥率を高め、溶接工の疲労を引き起こす位置)で溶接する代わりに、ポジショナはパイプを継続的に回転させ、アクティブな溶融池が常に最も制御可能な位置、つまり 12 時または 1 ~ 2 時の平らな位置に位置するようにします。
による 2024 年の生産性調査によると、 米国溶接協会 (AWS) 、パイプ溶接ポジショナーを使用する溶接工が達成する 40 ~ 65% 高い成膜速度 手動全姿勢パイプ溶接と比較して、溶接欠陥率を最大で削減します。 55% 。世界の溶接ポジショナ市場は次のように評価されました。 2024年に6億2,000万ドル に達すると予測されています 2031年までに11億ドル パイプラインインフラストラクチャ、圧力容器製造、自動溶接システムの成長によって、CAGR は 8.6% (出典: MarketsandMarkets、2025 年) となっています。
パイプ溶接ポジショナーの仕組み
パイプ溶接ポジショナーは、可変速モーターで駆動される回転主軸台にパイプをクランプすることで機能し、正確に一致した移動速度でパイプがトーチの下で回転している間、溶接機はトーチを静止した状態に保つことができます。 これにより、溶接ジオメトリが複雑な 3D 空間問題から単純な 2D 平坦位置溶接に根本的に変更されます。
コア機械部品
- 主軸台(ドライブユニット) — パイプを掴んで回転させる電動側。ギアボックス、モーター (通常は AC サーボまたは DC 可変速)、およびチャックまたはフェース プレートが含まれます。主軸台は、ポジショナの最大トルク、RPM 範囲、および傾斜能力を決定します。
- 心押し台(サポートユニット) — パイプの反対側の端を保持する受動的サポート端により、長いパイプやより重いパイプのたるみや振動を防ぎます。心押し台はレールまたはベッドに沿ってスライドし、さまざまなパイプの長さに対応します。
- チャックまたはフェイスプレート — ポジショナーとパイプの間のグリップインターフェイス。丸パイプには三爪チャックを使用。調整可能なクランプアームを備えたフェイスプレートは、フランジ付き端、不規則な形状、または非常に大きな直径に対応します。
- スピードコントローラー — 回転速度を毎分回転数で設定する可変周波数ドライブ (VFD) またはサイリスタ コントローラー。溶接機は、選択したプロセスに必要な溶接移動速度とワイヤ送給速度に一致する回転速度をダイヤルします。
- チルト機構 — 傾斜ポジショナー モデルでは、二次モーターまたはウォーム ギア機構が回転軸全体を傾斜させ、パイプ フランジや T ジョイントのすみ肉溶接を最適な 45 度の角度で位置決めすることができます。
回転速度の計算
正しい回転速度を設定することは、パイプ溶接ポジショナーの最も重要な動作パラメータです。 必要な RPM は、目標溶接移動速度とパイプ周長から計算されます。
RPM = 移動速度 (mm/min) / (Pi × パイプ外径 (mm))
たとえば、外径 168 mm (6 インチ) のパイプを GMAW プロセスでターゲット移動速度 400 mm/min で溶接するには、次の式が必要です: 400 / (3.14159 x 168) = 約0.76RPM 。ほとんどのパイプ溶接ポジショナーは 0.1 ~ 5 RPM の速度範囲をカバーし、プレミアム CNC モデルは微細溶接から高溶着サブマージ アーク用途向けに 0.01 ~ 10 RPM を提供します。
どのタイプのパイプ溶接ポジショナーが利用可能ですか?
パイプ溶接ポジショナーは 5 つの主要な構成で利用でき、それぞれがパイプのサイズ、継手のタイプ、生産量、予算のさまざまな組み合わせに適しています。 間違ったタイプの選択は、ポジショナの調達において最も一般的で、コストのかかる間違いです。
1. 主軸台・心押し台 (H-T) ポジショナー
主軸台と心押し台の構成は、製造工場で最も一般的なパイプ溶接ポジショナー タイプで、外径 50 mm から 1,200 mm 以上、長さ 12 メートル以上のパイプを扱います。 パイプは駆動主軸台とスライド心押し台の間で支持され、共通のベース レールに取り付けられます。この配置によりパイプのたるみがなくなり、重いパイプでも非常に低い回転数での安定した回転が可能になります。通常の耐荷重は、モデルに応じて 500 kg から 20,000 kg の範囲です。
2. ターンテーブル(回転台)ポジショナー
ターンテーブル ポジショナは、水平または傾斜テーブル面上でパイプ アセンブリを回転させるため、短いパイプ スプール、フランジ付きアセンブリ、およびパイプとフランジの溶接に最適です。 テーブルは通常 0 ~ 135 度傾斜し、元の向きに関係なく、ジョイントを平らな位置または水平方向に回転させた位置で提示できます。耐荷重は 50 ~ 5,000 kg が一般的で、ターンテーブルは約 600 mm までの中小パイプ直径に多用途に使用できます。
3. パイプローテータ(ロールセット/ローラーポジショナー)
パイプ回転装置 (ローラー ポジショナーまたはパイプ ロール セットとも呼ばれます) は、駆動ゴムまたはスチール ローラー上で大径パイプおよび圧力容器を支持および回転させ、150 mm から最大 3,000 mm 以上の直径に対応します。 パイプ端を掴むチャックベースのポジショナーとは異なり、ローラーポジショナーはパイプの外面に沿ってサポートするため、主軸台から片持ち梁で支えることができない非常に長いパイプ部分や非常に重いパイプ部分に適しています。ローラーポジショナーは、パイプラインのスプール製造および圧力容器の円周シーム溶接用の標準ツールです。
4. オービタルパイプ溶接ポジショナー
オービタル溶接ポジショナーは、固定パイプの外側をクランプし、パイプの周囲で溶接トーチを回転させるため、パイプ自体を移動できない場合に最適なソリューションです。 オービタルポジショナは、パイプがプロセスシステムにすでに設置されている製薬、半導体、および食品グレードのステンレス鋼パイプで広く使用されています。これらは、人間の介入を最小限に抑えながら再現性の高いコード品質の溶接を実現し、溶接間の再現性はトーチ位置偏差 0.1 mm よりも優れています。
5. マニピュレータ一体型ポジショナ
マニピュレータ一体型パイプ溶接ポジショナは、溶接コラムおよびブームマニピュレータと同期主軸台心押し台ポジショナを組み合わせて、完全に自動化されたシングルオペレータ溶接セルを作成します。 ポジショナがパイプを回転させながら、マニピュレータは溶接トーチを正しい高さとスタンドオフに配置します。両軸は CNC コントローラーを介して同期されるため、パイプの直径に関係なく、ワーク表面上の移動速度は一定になります。この構成は、大量のパイプスプール製造工場やオフショアプラットフォームモジュール建設では標準です。
パイプ溶接ポジショナーのタイプの比較: あなたの用途に適したものはどれですか?
ポジショナのタイプをアプリケーションに適合させることが、選択の最も重要な決定事項です — パワー不足または誤った構成のポジショナーは、ワークピースの滑り、不均一な回転、溶接品質の低下を引き起こし、効率全体の利点を打ち消します。
| 種類 | パイプ外径範囲 | 最大荷重 | チルト機能 | パイプは可動でなければなりませんか? | 最優秀アプリケーション |
| 主軸台-心押し台 | 50~1,200mm | 500~20,000kg | オプション (0 ~ 90 度) | はい | 製造工場;ロングパイプスプール |
| ターンテーブル | 50~600mm | 50~5,000kg | はい (0–135 deg) | はい | ショートスプール。パイプとフランジの溶接 |
| パイプローテータ(ローラー) | 150~3,000mm | 1,000~200,000kg | いいえ | はい | 大口径容器。ロングラン |
| オービタルポジショナー | 6 ~ 300 mm (標準) | 該当なし (トーチは回転します) | 該当なし | いいえ (pipe is fixed) | 設置された配管。衛生的なチューブ |
| マニピュレータ一体型 | 100~1,500mm | 500~30,000kg | はい (CNC-controlled) | はい | 大容量自動化セル |
表 1: アプリケーションの適合性によるパイプ溶接ポジショナーのタイプの比較。出典: AWS D1.1 構造溶接コード。メーカーの技術仕様。国際製造業者協会。
パイプ溶接ポジショナーが溶接の品質と生産性を劇的に向上させる理由
パイプ溶接ポジショナーの主な利点は、ジョイント周囲のすべてのインチにおいて、最も困難な溶接位置 (オーバーヘッド 6G、垂直 5G) を最も簡単で生産性の高い位置 (フラット 1G / ロール) に変換できることです。 この 1 つの変更は、あらゆる主要な製造基準にわたって測定可能な改善につながります。
成膜速度と移動速度
フラットポジション溶接では、オーバーヘッドまたは垂直ポジションよりも大幅に高いワイヤ送給速度とアンペア数設定が可能になり、金属の堆積速度が直接増加します。 GMAW (MIG) 溶接では、平らな位置の溶着速度は 6 ~ 9 kg/hr に達する可能性がありますが、垂直位置では 2 ~ 4 kg/hr、頭上位置では 1.5 ~ 3 kg/hr になります (出典: Lincoln Electric Welding Procedure Guide、2024)。したがって、パイプ溶接ポジショナーを使用してすべての溶接部を平らに転がすことで、パイプ製造作業の溶接時間当たりのスループットが 2 倍以上になります。
溶接欠陥の低減
ポジショナーで圧延したパイプ溶接は、同じ接合部を手動で全位置溶接した場合よりも、気孔率、融着の欠如、およびアンダーカットの欠陥率が一貫して低くなります。 で発表された研究 製造プロセスジャーナル (2023) API 5L グレード X65 パイプでの 5G 固定位置溶接とポジショナー圧延 1G 溶接を比較した結果、次のことが判明しました。
- 気孔率: 5G 固定 = 2.4%。ポジショナーロール = 0.4% (83% 削減)
- 融合不全インシデント: 5G 固定 = 4 ジョイントあたり 1。ポジショナーロール = 22 ジョイントあたり 1
- X 線撮影許容率 (ASME B31.3 による): 5G 固定 = 88%。ポジショナーロール = 98.5%
- ジョイントごとの再加工コスト: 5G 固定 = 平均 340 米ドル。ポジショナーロール = 平均 USD 48
溶接工の人間工学と疲労軽減
オーバーヘッド溶接や不自然な位置での溶接を排除することで、筋骨格の緊張と溶接工の疲労が大幅に軽減され、シフトあたりの生産的な溶接時間が直接延長されます。 オーバーヘッド アーク溶接では、溶接工の顔と首に紫外線が照射され、腕を肩の高さより高く上げ続ける必要があり、溶接工に向かって落下するスパッタが発生します。 OSHA 人間工学ガイドラインでは、これらを重大な傷害の危険因子として特定しています。ポジショナを装備した溶接機は通常、シフト中ずっとトーチを肘の高さに合わせて快適な座位または立位の姿勢を維持するため、作業の最後の時間でより一貫した技術とエラー率の低下が可能になります。
パイプ溶接ポジショナーを選択する際に評価すべき主な仕様
7 つの技術仕様により、パイプ溶接ポジショナーが特定の用途で確実に機能するかどうかが決まります。そのうちの 1 つでも仕様が不足していると、購入後の修正が困難で費用がかかる問題が発生します。
| 仕様 | それが意味するもの | アンダーサイジングのリスク | 推奨される安全マージン |
| 耐荷重(kg) | 治具を含む最大ワーク重量 | モーターの過負荷、チャックのスリップ、ギアボックスの故障 | 予想される最大負荷の 150% でのレート |
| チャック・面板径(mm) | 掴める最大パイプ外径 | パイプを握ることができない。偏心荷重 | 最大パイプ外径より 20% 大きいものを選択してください |
| 速度範囲(RPM) | 最小~最大回転速度 | 必要な移動速度に対応できません | すべてのパイプ サイズの計算された RPM に対して検証します。 |
| 主軸トルク(N・m) | モーターが維持できる回転力 | 偏心または重い負荷の下で失速する | トルク計算に偏心を含める |
| 傾斜範囲(度) | 水平からの回転軸の角度 | フランジ フィレットの位置にアクセスできません | 完全な柔軟性を得るには最小 90 度 |
| 速度安定性(%) | 負荷時の回転速度の変化 | 不均一な溶接ビード幅と溶け込み | 速度変動は 1% 未満である必要があります |
| スルーホール(中空スピンドル) | スピンドル中心を通る穴 | パージガスや配線を通すことはできません | ステンレス/反応性金属には必須 |
表 2: クリティカルパイプ溶接ポジショナーの仕様と選択ガイド。出典: AWS C4.1 溶接ポジショナー標準。 ASME BPVC セクション IX;メーカーのアプリケーションエンジニアリングガイドライン。
パイプ溶接ポジショナーがさまざまな溶接プロセスにどのようなメリットをもたらすか
どのアーク溶接プロセスでもポジショナーを使用することでメリットが得られますが、改善の程度はプロセスによって大幅に異なります。平坦以外の位置で SAW を実行するのは物理的に不可能であるため、サブマージ アーク溶接 (SAW) が最も効果的です。
- サブマージアーク溶接(SAW) — SAW は絶対的な制約としてフラットな位置を必要とします。粒状フラックスは、傾斜面や垂直面では定位置に留まることはできません。したがって、パイプ溶接ポジショナーはパイプ上の SAW ではオプションではなく、技術的な前提条件です。ポジショナーで巻かれたパイプの SAW は 10 ~ 20 kg/hr の堆積速度を達成し、肉厚 12 mm を超えるパイプ溶接方法としては最も生産性が高くなります。
- GMAW/MIG溶接 — 製造工場でパイプ溶接ポジショナーを使用して使用される最も一般的なプロセス。スプレー転写モード (最も生産性の高い GMAW バリアント) は、平らで水平な位置でのみ使用できます。ポジショナーにより、パイプ継手の全周にスプレーを移送できます。固定位置短絡 GMAW と比較した生産性の向上: 通常 60 ~ 120%。
- GTAW・TIG溶接 — X 線品質が必須となるステンレス、クロモリ、特殊合金パイプのルートパスに使用されます。ポジショナーを使用すると、溶接工は溶接池の重力が最も有利となるパイプの上部 (12 時の位置) で水たまりとトーチの角度を一定に維持できるため、ルート ビードの品質が向上し、焼き付きのリスクが軽減されます。
- FCAW (フラックス入りアーク溶接) — ポジショナーを使用すると、パイプ接続部にガスレス (自己シールド) FCAW 電極を使用する必要がなくなり、高品質のガスシールド FCAW バリアントを接続部全周で使用できるようになります。ガスシールド FCAW は、セルフシールドの代替品よりもスパッタが少なく、機械的特性が優れています。
- SMAW(スティック/マニュアルメタルアーク) — スティック溶接でもポジショナーを使用すると大きなメリットが得られます。平坦な位置でのウィーブ ビード技術は、蒸着の均一性においてオーバーヘッド ストリンガー ビーズよりも一貫して優れており、平坦な位置では電極スタブ損失 (通常 15 ~ 20% のオーバーヘッド) が 5% 未満に減少します。
パイプ溶接ポジショナーと手動全姿勢溶接: 詳細な比較
ポジショナー支援によるパイプ溶接と手動の全姿勢パイプ溶接との間の生産性と品質の差は、ほとんどの製造環境で 3 ~ 9 か月以内にポジショナーへの投資に対して完全な ROI を生み出すのに十分な大きさです。
| メトリック | パイプ溶接ポジショナー | 手動全姿勢溶接 |
| 溶接機の位置決め要件 | 静止;トーチを 1 つの位置に保持 | 溶接工は接合部の周りを継続的に移動しなければなりません |
| 溶接位置が発生しました | フラットのみ(1G/PA) | 全ポジション(1G~6G) |
| GMAW 堆積速度 | 6~9kg/時 | 1.5~4kg/時 |
| アークオン時間の効率 | 65~80% | 25~45% |
| X線検査合格率 | 97~99% | 82~92% |
| 溶接工の資格が必要です | 1G / フラットポジションのみ | 6G(全位置)認証 |
| 人間工学に基づいた怪我のリスク | 低い(立ったり座ったりが楽) | 高い位置(頭上、ひざまずく、窮屈な姿勢) |
| 自動化によるスケーラビリティ | ロボットアーム/マニピュレーターと直接統合 | いいえt scalable without full re-engineering |
| 資本コスト | 容量に応じて 3,000 ~ 150,000 米ドル | 設備コストゼロ。人件費が高い |
表 3: パイプ溶接ポジショナーと手動全姿勢溶接の比較。出典: AWS 溶接ハンドブック Vol. 2;ミラー電気生産性調査 2024; ESAB アプリケーション エンジニアリング データ。
パイプ溶接ポジショナーを最も広く使用しているのはどの業界ですか?
パイプ溶接ポジショナーは、パイプ接合部の品質、生産性、規格への準拠が重要な要件となるあらゆる業界に不可欠です。 以下のセクターが主要市場を表します。
- 石油とガス (上流および中流) — 収集システム、伝送パイプライン、海洋プラットフォーム用のパイプライン スプールの製造。 API 1104 および ASME B31.4/B31.8 コード要件により、すべての溶接が X 線検査または AUT 検査に合格する必要があります。ポジショナーの使用は、すべての主要なパイプ製造ヤードで標準的に行われています。世界のパイプライン建設市場は、2024 年に 92 億米ドルと評価されています (出典: GlobalData、2025 年)。
- 石油化学および製油所の建設 — クロムモリブデン (P91、P22) およびオーステナイト系ステンレス鋼のプロセス配管には、ASME B31.3 に基づく GTAW ルート パスおよび GTAW または GMAW フィル パスが必要です。パージガスバックアップを使用したポジショナー圧延溶接 (中空スピンドルポジショナーによって可能) は、X線写真品質のステンレスルートに必要な技術です。
- 発電 — クロムモリブデン合金およびニッケル合金製のボイラーチューブ、蒸気ヘッダー、およびタービン入口配管。 ASME ボイラーおよび圧力容器コード (BPVC) セクション I の要件は、溶接欠陥に対するゼロトレランスを意味します。ポジショナの使用は、ほとんどの発電所建設仕様における品質保証の前提条件です。
- 造船および海洋製造 — 推進、消火、バラスト、油圧用のパイプ システム。オフショアプラットフォームでは、DNVGL-ST-F101 および AWS D1.1 コードに基づいて大量の合金パイプスプールを製造する必要があります。ローラーポジショナーは、トップサイドモジュールで一般的な大径パイプセクションを処理します。
- 食品、飲料、医薬品 — CIP/SIP システム用の衛生的なステンレス鋼プロセス配管 (316L、316Ti)。オービタルパイプ溶接ポジショナーは、3-A 衛生基準または ASME BPE (バイオプロセス機器) の表面仕上げ要件を満たす必要があるジョイントに必須であり、内部溶接ビードのプロファイルは外部寸法と同様に厳密に管理されます。
パイプ溶接ポジショナーに関するよくある質問
Q1: どのサイズのパイプ溶接ポジショナーが必要ですか?
予想される最も重いワーク重量の少なくとも 150% の耐荷重定格と、パイプの最大外径に快適に対応できるチャックまたはローラーの直径を持つポジショナーを選択してください。 荷重を計算するときは、パイプに取り付けられた固定具、位置合わせツール、または溶接バッキング リングの重量を常に含めてください。偏心荷重 (片側に大きなノズルや分岐接続を備えたパイプ アセンブリなど) の場合は、偏心モーメントを計算し、ポジショナの定格モーメント容量と比較します。この定格モーメント容量は通常、基本定格荷重とは別に公表されています。迷った場合は、サイズを大きくしてください。大きめのポジショナーは、より少ないストレスで動作し、耐用年数が長くなります。
Q2: パイプ溶接ポジショナーは自動溶接またはロボット溶接に使用できますか?
はい - パイプ溶接ポジショナーはロボット溶接セルのコアコンポーネントであり、ロボットコントローラーと CNC 溶接システムからの同期信号を受け入れるように特別に設計されています。 同期ロボット溶接セルでは、ロボット コントローラーが速度コマンドをポジショナーのサーボ ドライブに送信し、サーボ ドライブが回転速度をリアルタイムで調整して、溶接の進行に合わせて一定のアーク移動速度を維持します。通信インターフェイスには、ポジショナとロボットの世代に応じて、アナログ 0 ~ 10V、RS-485 Modbus、PROFIBUS、EtherCAT、および DeviceNet が含まれます。この統合により、ロボットがパイプの周囲の複雑な円弧のパスをたどる必要がなくなり、ロボットのプログラムが大幅に簡素化され、パスの精度が向上します。
Q3: パイプ溶接ポジショナーは溶接工の資格要件にどのような影響を与えますか?
パイプ溶接ポジショナーを使用すると、必要な溶接士の資格が全姿勢 (6G または 6GR) からフラット姿勢 (1G) のみに減り、作業に利用できる資格のある溶接士の数が大幅に拡大します。 AWS D1.1 および ASME セクション IX に基づいて、6G パイプ溶接工の資格は最高の認定であり、すべての位置をカバーし、事実上あらゆる開先溶接ジオメトリの溶接工に資格を与えます。それにはかなりの練習が必要であり、割増賃金が必要です。ポジショナを使った作業には、経験の浅い溶接工でも取得可能な 1G 資格で十分です。 6G 認定溶接工が不足している労働市場では、ポジショナーの採用により労働力のボトルネックが直接解決されます。
Q4: パイプ溶接ポジショナーとパイプローテータの違いは何ですか?
パイプ溶接ポジショナーはパイプの一端または両端を掴んで主軸台から回転させますが、パイプ回転装置はパイプの外面に沿った駆動ローラーでパイプを外側から支持します。 主な機能の違いはグリップ方法です。ポジショナーはチャックを取り付けるためにパイプの端にアクセスする必要がありますが、ローラーローテータは端にアクセスすることなく、任意の長さのパイプセクションをサポートおよび回転できます。ローラー回転装置は、非常に大きいまたは重いパイプ (外径 500 mm 以上)、長いセクション (6 メートル以上)、および容器の形状によって端部へのアクセスが制限される圧力容器に適しています。主軸台心押し台ポジショナーは、より正確な回転制御を提供し、傾斜に対応できるため、小径の精密作業に適しています。
Q5: パイプ溶接ポジショナーのメンテナンスはどのようにすればよいですか?
パイプ溶接ポジショナーの重要なメンテナンス作業は、ギアボックスの潤滑、チャックジョーの検査と清掃、モーターと駆動電子機器のチェック、接地ケーブルの検査です。 ギアボックス オイルは、メーカーが指定したオイル粘度 (通常は ISO VG 220 ギア オイル) を使用して、2,000 運転時間ごと、または 1 年ごとのいずれか早い方で交換する必要があります。チャックジョーにはスパッタやスケールが蓄積し、把握力が低下します。500 時間ごとにチャックジョーを清掃し、ジョーのセレーションの摩耗を検査する必要があります。アースリターンケーブル (溶接電流をポジショナを介して溶接電源に戻すケーブル) は、絶縁損傷がないか毎週検査する必要があります。アースリターンが壊れると、ギアボックスのベアリングに溶接電流が流れ、ベアリングの急速な故障が発生します。
Q6: 中空スピンドルパイプ溶接ポジショナーとは何ですか?いつ必要ですか?
中空のスピンドル ポジショナーには、回転主軸台スピンドルの中心を通る穴があり、パージ ガス ホース、電気ケーブル、またはデータ ラインが絡まることなく回転軸を通過できます。 この機能は、アルゴンまたは窒素のバックパージ ガスを使用してルート溶接の裏側を大気中の酸素汚染から保護する必要がある、ステンレス鋼、チタン、二相ステンレス、またはその他の反応性金属パイプを溶接する場合に不可欠です。中空スピンドルがないと、パージガスホースが回転チャックの外側に回り込み、数回転以内に絡まり、ポジショナーが部分円周溶接に限定されたり、手動でホース管理が必要になったりします。どちらもポジショナーを使用する目的を無効にします。バックパージを必要としない炭素鋼パイプの溶接には、中実のスピンドルが適切であり、安価です。
結論: 適切なパイプ溶接ポジショナーが製造の経済性を変える
パイプ溶接ポジショナーは便利な付属品ではありません。パイプ製造の経済的基盤を変える生産性と品質の向上に貢献します。 ポジショナーは、ジョイントの方向に関係なく、パイプジョイント上のすべての溶接を平坦位置溶接に変換することで、より高い溶着率、より低い欠陥率、より専門性の低い溶接工の資格要件、および自動溶接システムとの直接統合を可能にします。主軸台心押し台ポジショナー、ターンテーブル、ローラー回転装置、オービタル システム、マニピュレーター一体型セルのいずれを選択するかは、特定のパイプ直径の範囲、継手の種類、生産量、および自動化の目標に完全に依存します。
データは明確です。パイプ溶接ポジショナーを系統的に使用している製造工場は、溶接機の生産性が 40 ~ 65% 向上し、溶接欠陥が 55 ~ 83% 減少し、X 線検査の合格率が 97% 以上を達成しています。この結果は、手動の全姿勢溶接では確実に匹敵することができません。 1 日に数個以上のパイプ継手を溶接する作業の場合、パイプ溶接ポジショナーの ROI ケースは、製造業界で最も明確な資本投資の決定事項の 1 つです。