20T自動調心翼型溶接ロータリーマシン
20T翼型自動調心溶接ロータリーマシンは、圧力容器、化学装置、風力タービンタワー、パイプライン製造、貯蔵タンク溶接などの業界で広く使用されており、現代の溶接生産ラインの中核となる機器です。 翼形ローラーは自動調心機構設計を採用しており、ワークの直径に応じて角度と間隔を自動的に調整し、安定...
See Details
ロボット溶接 プロセスでは、溶接ツールを備えたプログラム可能なロボット アームを使用して金属コンポーネントを自動的に接合するため、手動溶接よりもサイクル タイムが短縮され、溶接品質がより安定し、長期的な人件費が削減されます。 自動車の組立ラインから航空宇宙産業の製造に至るまで、ロボット溶接は現代の製造業の根幹となっています。このガイドでは、各主要プロセスがどのように機能するか、どの業界が最も恩恵を受けるか、および運用に適切なシステムを選択する方法について説明します。
ロボット溶接システムは、ロボット アーム、溶接電源、ワイヤ送給装置または電極送出システム、および事前にプログラムされた溶接パスをミリメートル レベルの精度で実行するコントローラで構成されます。 ロボットはワークピース上で定義された軌道に従い、プログラミング段階で設定された正確なパラメータ (アーク電圧、ワイヤ送給速度、移動速度、シールドガス流量) に従って熱と充填材を適用します。
最新のロボット溶接システムには、いくつかの主要コンポーネントが統合されています。
最も広く使用されているロボット溶接プロセスは、ミグ/GMAW、TIG/GTAW、スポット溶接、レーザー溶接、プラズマ溶接、摩擦撹拌溶接の 6 つであり、それぞれ異なる材料、接合タイプ、生産量に適しています。
ロボット MIG 溶接は、世界中で最も広く採用されているロボット溶接プロセスであり、すべての産業用ロボット溶接アプリケーションの推定 50 ~ 60% を占めています。 ガスメタルアーク溶接 (GMAW) では、連続供給されたワイヤ電極が溶接池に溶け込み、シールドガス (通常はアルゴンと CO2 の混合物) が溶融金属を大気汚染から保護します。
ロボット TIG 溶接は、あらゆるアーク プロセスの中で最高の溶接品質と美しい仕上がりを実現し、航空宇宙や医療機器の製造における精密用途に不可欠なものとなっています。 ガスタングステンアーク溶接 (GTAW) では、非消耗品のタングステン電極を使用してアークを生成し、必要に応じてフィラー ワイヤを別途追加します。
ロボットによるスポット溶接は、自動車の白ボディ製造における主要なプロセスであり、1 つの車体に 3,000 ~ 5,000 の個別のスポット溶接が必要です。 抵抗スポット溶接 (RSW) は、銅電極間に重なり合う 2 枚の金属シートを挟み込み、材料に高アンペア電流を流し、局所的な熱を発生させてシートを離散点で融着させます。
ロボットレーザー溶接は、溶融溶接プロセスの中で最速の移動速度と最小の熱影響ゾーンを実現し、薄板用途では最大毎分 10 メートルの移動速度を実現します。 通常 1 ~ 20 kW のファイバー レーザー源からの集束レーザー ビームは、ワークピースとの接触を必要とせず、非常に高い精度で母材金属を溶解します。
ロボットプラズマ溶接は、TIG とレーザー溶接の間のギャップを埋めるもので、TIG よりも高速で深い溶け込みを実現しながら、レーザーシステムよりも手頃な価格を維持します。 収縮したプラズマ アークは 20,000°C を超える温度に達し、厚い部分のキーホール溶接を 1 回のパスで行うことができます。
ロボット摩擦撹拌溶接は、金属を融点以下で接合するソリッドステートプロセスであり、従来のアークプロセスでは融合が難しいアルミニウム合金の溶接に推奨される方法です。 回転するツールピンが接合ラインに差し込まれ、継ぎ目に沿って移動すると、摩擦熱が発生し、基材が可塑化されますが、溶融はしません。
適切なロボット溶接プロセスを選択するには、プロセスの特性を材料の種類、接合部の構成、品質要件、生産量に適合させる必要があります。
| プロセス | 材料 | 速度 | 溶接品質 | セットアップコスト | 最優秀アプリケーション |
| MIG/GMAW | スチール、アルミ、SS | 高 | 良い | 低~中 | 一般的な製造 |
| TIG/GTAW | すべての金属 | 低~中 | 素晴らしい | 中 | 航空宇宙、医療 |
| スポット溶接 | 板金 | 非常に高い | 良い | 中 | 自動車車体 |
| レーザー | すべての金属 | 非常に高い | 素晴らしい | 高 | EVバッテリー、エレクトロニクス |
| プラズマ | スチール、チタン、SS | 中–High | とても良い | 中–High | パイプ、圧力容器 |
| 摩擦撹拌 | アルミニウム、銅 | 中 | 素晴らしい | 高 | 航空宇宙、EV トレイ |
表 1: 材料の適合性、速度、品質、コストによる主要なロボット溶接プロセスの比較。
ロボット溶接は、特に一貫性が重要な大量生産環境において、スループット、再現性、総所有コストの点で手動溶接よりも常に優れています。
ロボット MIG 溶接機は通常、熟練した手動溶接機の 20 ~ 30% のアークオン時間と比較して 50 ~ 80% のアークオン時間で動作し、シフトあたりの正味溶接出力を効果的に 3 倍にします。 ロボットは休憩を取ったり、疲れたり、シフトの終わりに向かって速度を落としたりすることはありません。 3 交代制の自動車工場では、6 ~ 9 人の手動溶接機が必要となる作業を 1 台のロボット セルで生産できます。
ロボット溶接システムは、数千回の連続溶接にわたって溶接パラメータの許容誤差を ±1 ~ 2% 以内に維持します。これは、生産シフト全体にわたって人間の溶接工が維持できないレベルの一貫性です。 これは、欠陥の減少、スクラップ率の低下、再加工コストの削減に直接つながります。多くのメーカーは、手動溶接からロボット溶接に移行した後、不良率が 30 ~ 50% 減少したと報告しています。
労働者を直接アークにさらさないようにすると、製造現場で最も一般的な労働災害の 1 つである、溶接ヒュームの吸入、UV アーク フラッシュによる目の損傷、火傷の発生率が減少します。 国際労働機関は、溶接関連の職業病が世界中で毎年数十万人の労働者に影響を与えていると推定しています。ヒューム排出と安全柵を備えたロボット溶接セルは、これらのリスクを劇的に軽減します。
ロボット溶接セルには多額の初期投資が必要ですが (プロセスや周辺機器に応じて通常 1 セルあたり 80,000 ドルから 250,000 ドル)、大量生産アプリケーションでは回収期間が 12 ~ 36 か月になるのが一般的です。 労働力、消耗品、スクラップ、再加工を考慮すると、ロボット溶接は通常、5 年間で部品あたりの溶接コストを 25 ~ 45% 削減します。
| 因子 | ロボット溶接 | 手溶接 |
| アークオン時間 | 50~80% | 20~30% |
| 溶接再現性 | ±0.1~0.5mm | ±1~3mm |
| 欠陥率 | 非常に低い (0.1 ~ 1%) | 低~中 (2–8%) |
| セットアップ/切替 | 時間(再プログラミング) | 分 |
| 初期投資 | 80,000~250,000ドル | 5,000~30,000ドル |
| 長期的なコスト | 下位 | 高er (labor-intensive) |
| 柔軟性 | 中 (programmable) | 高 (adaptive) |
| 作業者の安全 Risk | 低い | 中–High |
| ベストボリューム | 高 (1,000 parts/run) | 低~中 (1–500 parts) |
表 2: 主要なパフォーマンス、コスト、柔軟性の指標におけるロボット溶接と手動溶接の比較。
現在、ほぼすべての主要な製造部門でロボット溶接プロセスが使用されていますが、自動車、航空宇宙、建設機械、家庭用電化製品はロボット溶接の導入が最も集中しています。
自動車業界はロボット溶接の最大のユーザーであり、世界中で配備されているすべての産業用ロボットの推定 30 ~ 40% が車両生産で溶接作業を行っています。 ホワイトのボディラインでは、何百ものロボットスポット溶接セルを使用して、ドアパネル、フロアパン、ルーフレール、ピラーを組み立てています。排気システム、燃料タンク、シャーシ コンポーネントは通常、ロボット MIG またはレーザー溶接によって接合されます。
航空宇宙用途では最高の溶接品質基準が要求され、ロボット TIG、プラズマ、摩擦撹拌溶接が機体構造部品の主要なプロセスとなっています。 ロボット FSW はアルミニウム胴体パネルと翼外板の接合に使用され、ロボット TIG はチタン製エンジン部品と油圧ラインアセンブリを処理します。
掘削機のアーム、ローダーバケット、クレーンブーム、構造用鉄骨フレームは、厚板材料が使用され大量の量が必要となるため、一般にロボット MIG 溶接を使用して製造されます。 この分野のロボット溶接は、重い部品を扱う溶接工の物理的負担を軽減し、手動での実行が難しい長い構造溶接の一貫性を向上させます。
電気自動車の急速な成長により、バッテリーセルのタブ溶接、モジュールの組み立て、バッテリートレイの製造にロボットレーザー溶接が不可欠になりました。 EV のバッテリー パックには何千もの個別のレーザー溶接が含まれている場合があり、そのすべてが厳格な漏れと導電率の基準を満たさなければなりませんが、これは大規模な手動プロセスでは不可能な目標です。
正しいロボット溶接プロセスを選択するには、母材の種類と厚さ、接合部の設計、必要な溶接品質基準、年間生産量、利用可能な資本予算という 5 つの重要な要素を評価する必要があります。
次世代のロボット溶接プロセスは、人工知能、協調ロボット工学、小規模製造業者が自動化を利用できるようにするリアルタイム適応制御システムによって形成されています。
ロボット MIG 溶接 (GMAW) は、最も一般的に使用されているロボット溶接プロセスであり、世界中のすべての産業用ロボット溶接の大部分を占めています。 速度、材料の多用途性、消耗品の低コスト、プログラミングの容易さの組み合わせにより、一般製造および自動車製造におけるほとんどの新しいロボット溶接設備のデフォルトの選択肢となっています。
ロボット溶接セルのプログラミング時間は、溶接パスが短い単純な部品の場合は数時間、数十の溶接継手を備えた複雑なマルチパス アセンブリの場合は数週間かかります。 オフライン プログラミング ソフトウェアを使用すると、エンジニアが導入前にデジタル モデル上で溶接パスをシミュレーションして調整できるため、ロボット上でのプログラミング時間を 50 ~ 70% 削減できます。
ロボット溶接の主な制限は、高い初期資本コスト、少量または非常に多様な部品生産における柔軟性の低下、一貫した部品取り付け品質の必要性です。 ロボットは一貫した部品の反復作業には優れていますが、不規則なギャップ、歪んだ固定具、または異常な接合構成を処理するときに経験豊富な人間の溶接工が適用する適応的な意思決定には苦労します。縫い目追跡と AI システムがこのギャップを徐々に埋めつつあります。
はい - 協働ロボット溶接システムとオフライン プログラミング ソフトウェアにより、25 ~ 50 部品という小さなバッチ サイズでもロボット溶接が経済的に実行可能になりました。 ティーチペンダントまたはタブレットプログラミングインターフェースを備えたコボット溶接システムを使用すると、従来のロボットプログラミングスキルを持たないオペレーターでも 1 時間以内に新しいジョブを設定できるため、ジョブショップやカスタムファブリケーターにとって実用的になります。
ロボット溶接システムでも、手動溶接と同じ AWS、ASME、ISO、または顧客固有の基準を満たす溶接を行う必要があります。ロボットは自動的に溶接を認証しません。 ただし、ロボット システムの一貫性とデータ ログ機能により、品質監査や溶接手順の認定試験中にプロセス制御を実証することが大幅に容易になります。
ロボット溶接システムでは、溶接トーチの消耗品(コンタクトチップ、ノズル、ライナー)の定期的なメンテナンス、ロボットアームジョイントの定期的な潤滑と検査、位置精度を維持するためのTCP(ツール中心点)の校正が必要です。 ほとんどのシステムでは、500 ~ 1,000 稼働時間のメンテナンス間隔が計画されています。適切な予防保守プログラムにより、ロボット アームの耐用年数を 10 ~ 15 年に延ばすことができます。
ロボット溶接は人間の溶接工の役割を排除するのではなく変化させており、需要はロボット プログラマー、溶接エンジニア、自動化技術者などのよりスキルの高い職種にシフトしています。 多くの製造業者は、ロボット溶接により、ロボットがまだ効果的に処理できない複雑な作業、カスタム作業、または修理作業に経験豊富な溶接工を再配置できるようになったと報告しています。熟練した溶接工の不足に直面している市場では、ロボット溶接は優先されるものではなく、ますます必需品となっています。
ロボット溶接プロセスは、ほぼすべての金属集約産業において、製造の品質、速度、経済性を根本的に変えました。 構造用鋼製造業者向けの MIG 溶接、EV バッテリー メーカー向けのレーザー溶接、または航空宇宙サプライヤー向けの TIG 溶接を評価する場合でも、基本原則は変わりません。プロセスをアプリケーションに適合させることで、最低の部品あたりのコストで最高の溶接品質を実現できます。
AI 駆動の継ぎ目追跡、協働ロボット、オフライン プログラミング ツールによって参入障壁が低くなっているため、ロボット溶接はもはや大手自動車メーカーの独占的な領域ではありません。 再現可能な形状で年間数百以上の部品を生産するあらゆる作業にとって、適切なロボット溶接プロセスに投資することは、現代の製造業で最も利益が得られる決断の 1 つです。
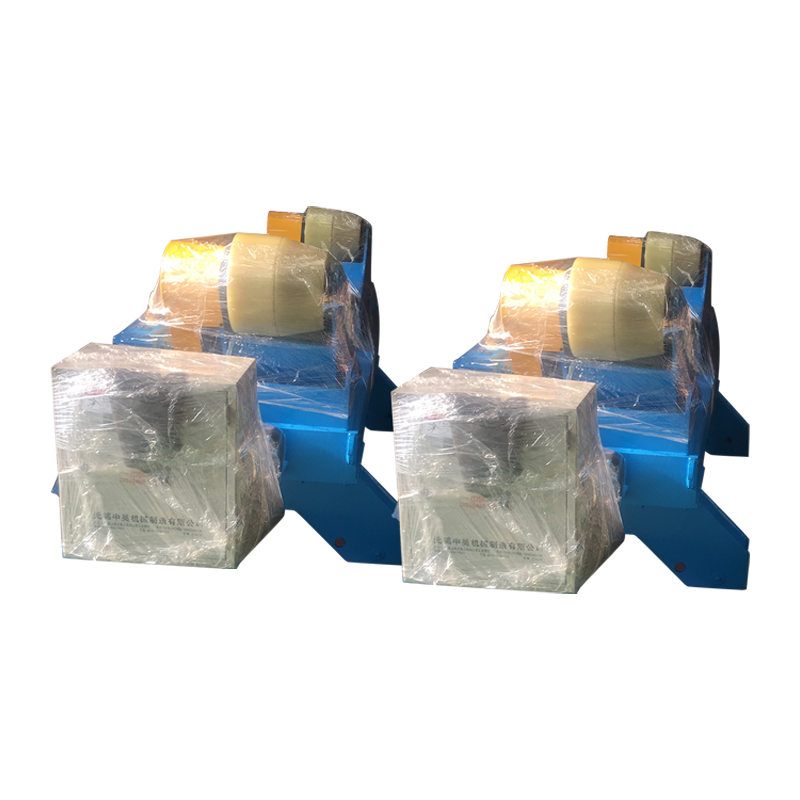
20T翼型自動調心溶接ロータリーマシンは、圧力容器、化学装置、風力タービンタワー、パイプライン製造、貯蔵タンク溶接などの業界で広く使用されており、現代の溶接生産ラインの中核となる機器です。 翼形ローラーは自動調心機構設計を採用しており、ワークの直径に応じて角度と間隔を自動的に調整し、安定...
See Details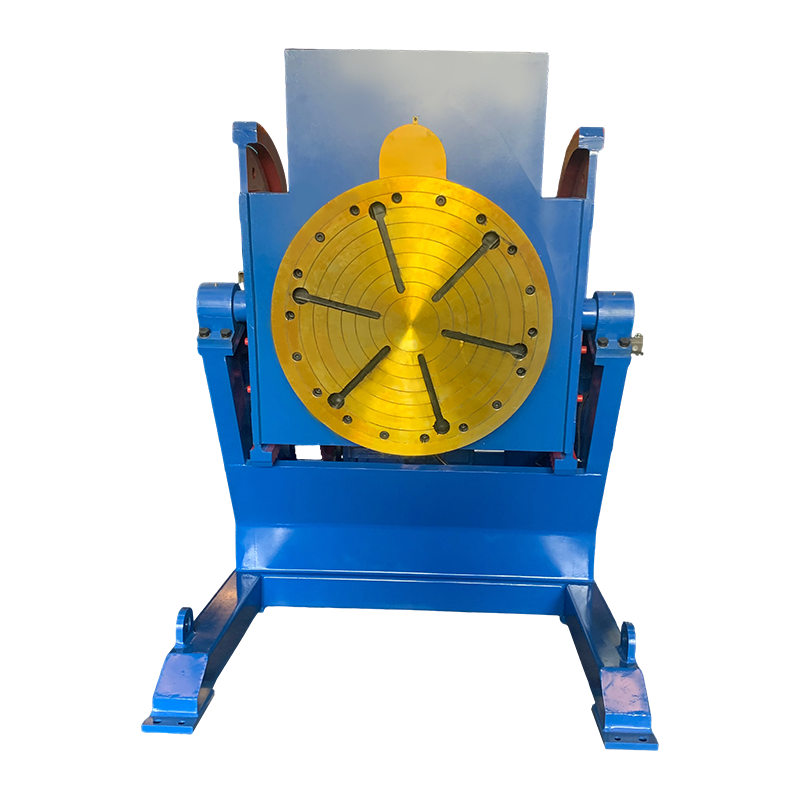
10T 従来型溶接ポジショナーは 10 トンの荷重を運ぶことができ、小型から中型のワークピースを溶接するために設計されています。この装置は古典的な機械式トランスミッションを採用しており、ワークピースの360°回転と多角度傾斜を実現し、溶接姿勢を正確に調整し、溶接シームを所定の位置に保ち、操作の...
See Details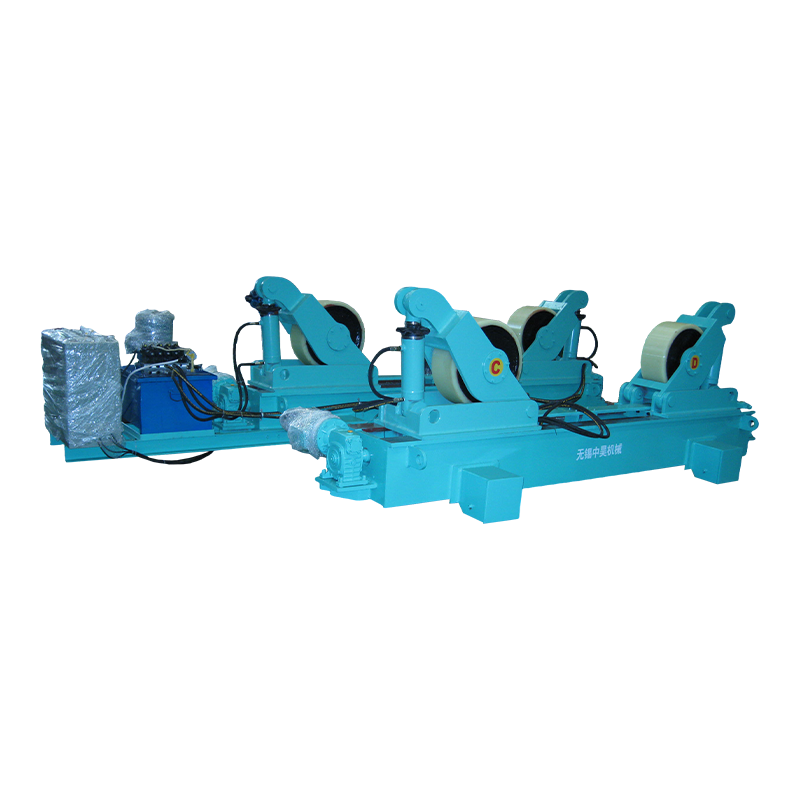
手動軌道運動付き80tフィットアップ溶接回転子は、中重量のワークピースを溶接するための特別な装置です。 80トンの積載能力があり、円筒状ワークの組み立てや溶接に適しています。高強度フレーム、主要部品の精密加工、耐摩耗性に優れたローラーを採用。メカレイアウトの最適化により、ワークの安定した回転を...
See Details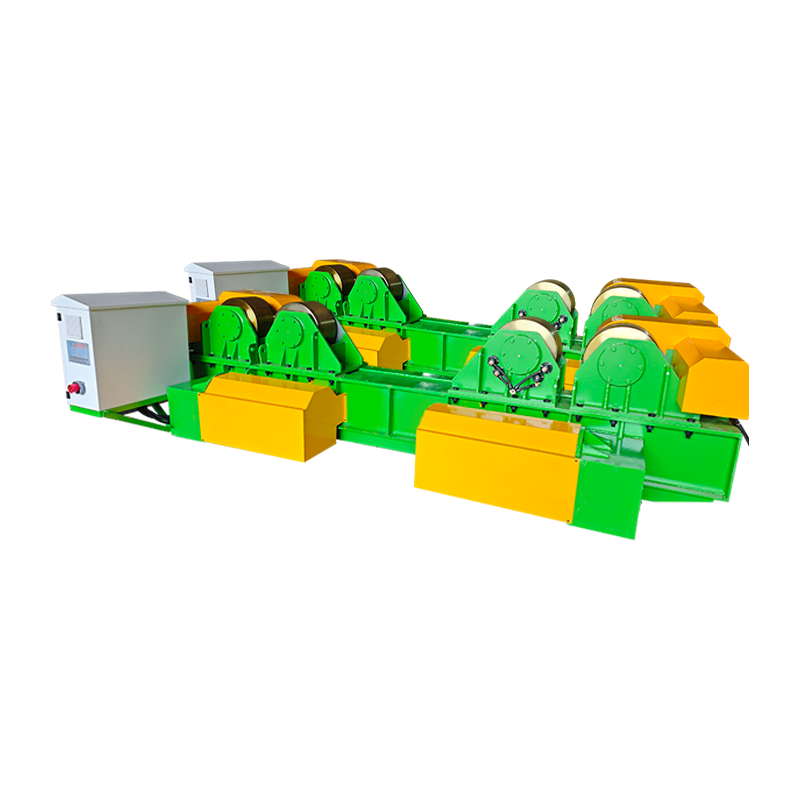
40tフィットアップ溶接ローテータ油圧昇降手動旋回装置は、耐荷重40tの中型溶接補助装置です。これは、小型および中型の円筒状ワークピースの組み立ておよび溶接用に特別に設計されています。本装置は高強度フレームを採用し、主要部品は精密加工されストレスが軽減されています。耐摩耗性ローラーと最適化され...
See Details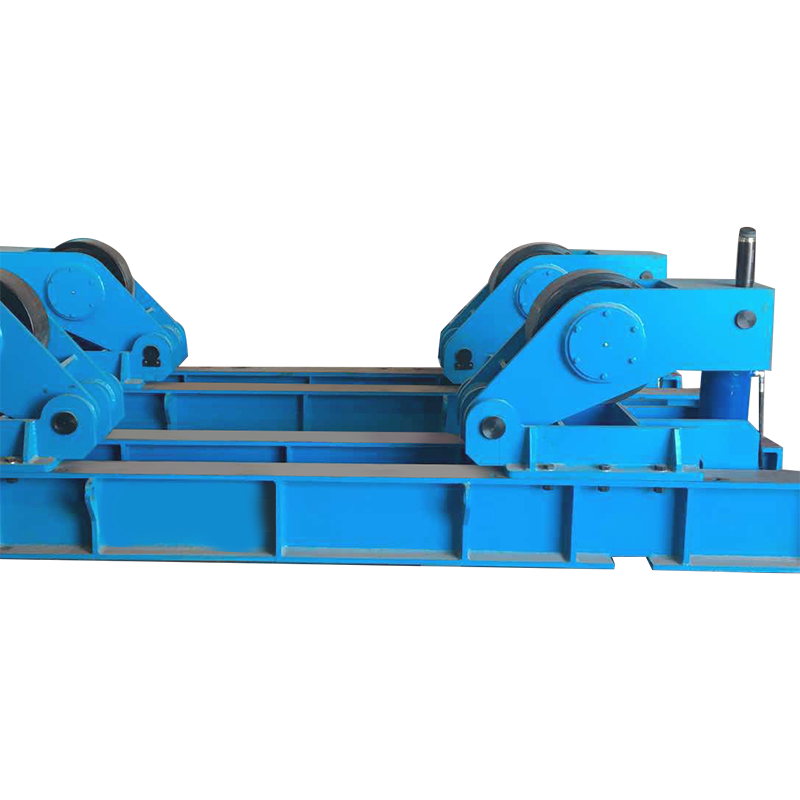
120T フィットアップ溶接ローテータの定格荷重は 120 トンで、大型の円筒状ワークピースの組み立てと溶接用に特別に設計されています。マスタ・スレーブローラ組み合わせ構造を採用しています。伝達システムはローラーを回転駆動し、摩擦を利用してワークピースをスムーズに移動させ、円周方向および長手方...
See Details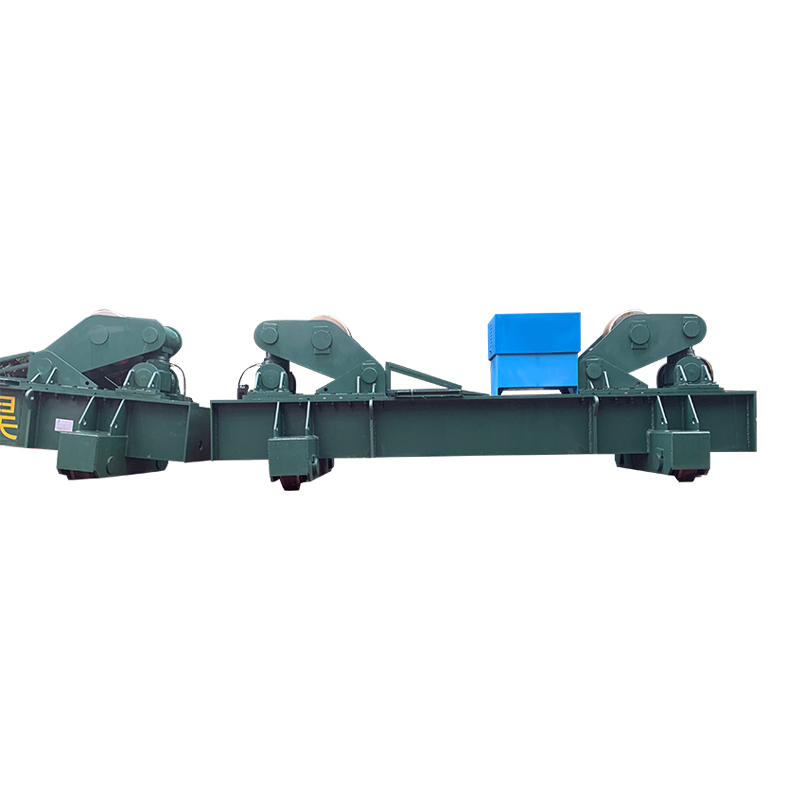
手動軌道運動を備えた 1000T フィットアップ溶接回転子は、定格荷重が 1,000 トンで、特に超大型の円筒状ワークの組み立てと溶接に使用されます。この装置は手動レール動作を統合し、高精度ローラートランスミッションと組み合わせてワークピースをスムーズに回転させ、リング溶接および縦方向シーム溶...
See Details著作権 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. 著作権はすべて留保されています Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com